1. 套件介绍
1.1 套件功能介绍
入门版人工智能比赛套件面向中小学生人工智能类比赛,目标是帮助学生快速完成第一个可展示、可改编、可参赛的 AI 项目。随着人工智能教育进入“大模型+多模态”时代,青少年 AI 竞赛对项目的要求已从简单的“识别控制”转向“模型训练”与“多维感知”。本套件定位为省市级人工智能比赛的入门方案,重点解决“如何参赛”的问题。
入门版强调快速落地,依靠 HUSKYLENS PRO、行空板 K10、多功能扩展板、常用传感器和执行器模块,让学生能够在较短时间内完成图像识别、二维码识别、人脸识别、语音交互、智能控制、小车应用等项目。
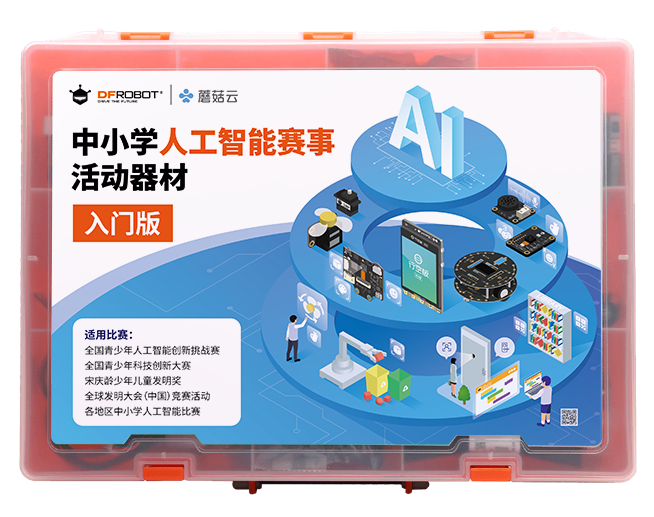
从 AI 能力组成看,本套件是“视觉识别 + 语音交互 + 多传感器输入 + 执行器控制”的入门级人工智能项目套件:
-
行空板 K10:提供屏幕显示、摄像头、麦克风、扬声器、板载传感器和 Mind+ 图形化编程环境,是项目展示、交互和控制中心。
-
HUSKYLENS PRO:提供人脸识别、物体追踪、物体识别、巡线追踪、颜色识别、标签识别、物体分类等内置视觉 AI 功能,适合快速完成“识别+控制”类比赛项目。
-
AI视觉手势/人脸跟踪传感器:用于扩展手势识别、人脸跟踪、桌面机器人等交互类项目。
-
语音合成模块:用于让项目播报识别结果、报警信息和交互反馈。
-
传感器与执行器模块:将光线、声音、人体移动、压力、颜色、距离、土壤湿度、烟雾等数据接入项目,并通过灯带、LED、风扇、舵机和小车完成动作反馈。
套件核心特点:
-
快速落地:让每一个学生都能在 1 小时内完成首个 AI 项目。
-
开箱即用:依靠 HUSKYLENS PRO的内置算法,学生无需复杂模型训练即可完成人脸识别、二维码识别、物体识别等项目。
-
视听联动:结合语音识别与语音合成功能,覆盖智能家居、交互助手、植物快查等比赛选题。
1.2 套件适用对象
- 中小学人工智能课程学生
- 科创社团学生
- 人工智能比赛入门选手
- 需要快速组织 AI 比赛项目的指导教师
1.3 推荐赛事
- 全国青少年人工智能创新挑战赛
- 全国青少年科技创新大赛
- 宋庆龄少年儿童发明奖
- 全球发明大会(中国)竞赛活动
- 各地区中小学人工智能比赛
1.4 可支持的项目类别
- 智能家居
- 智能安防
- 智慧农业
- 人机交互
- 物体识别与跟踪
- 二维码识别
- 小车机器人
- 多模块综合应用
2. 器材清单
2.1 模块说明
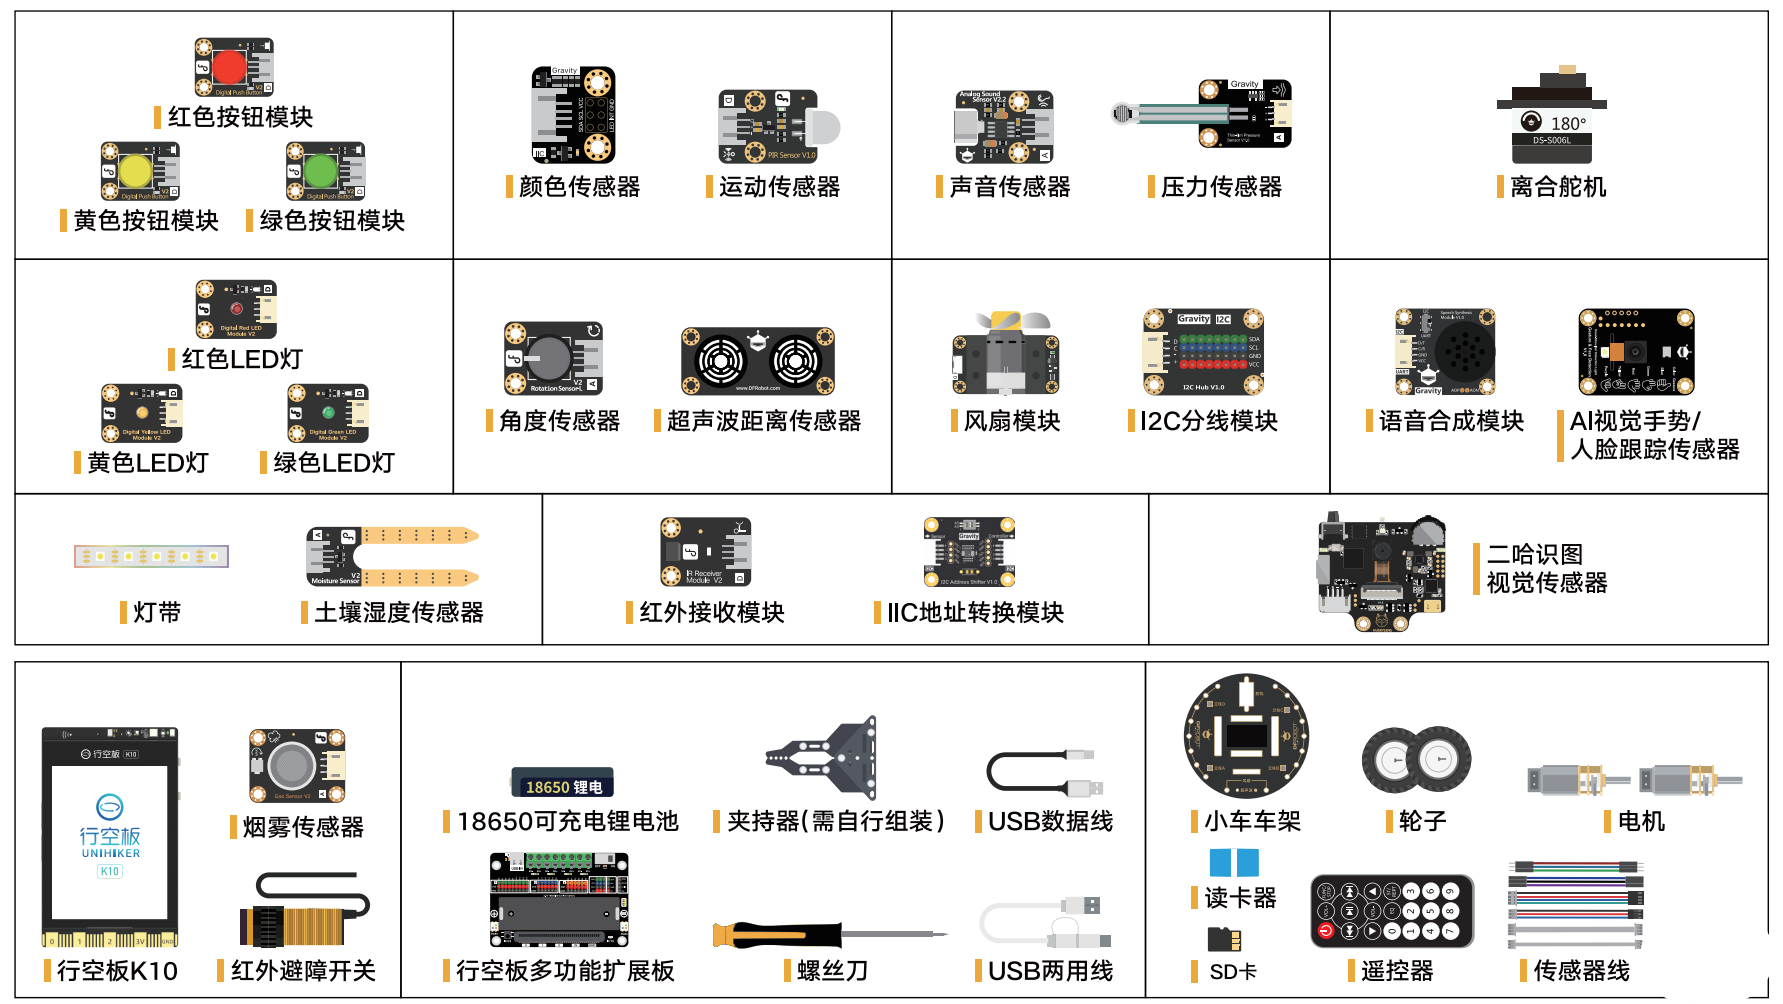
本套件以行空板 K10 为主控板,配合行空板多功能扩展板、HUSKYLENS PRO、语音合成模块、AI 视觉手势/人脸跟踪传感器,以及常用传感器和执行器完成入门级人工智能项目。
输入模块用于检测环境、动作、光线、声音、遥控信号、压力、颜色、距离、土壤湿度等信息。输出模块用于完成灯光、风扇、舵机、小车运动、语音播报等动作。数字量模块通常输出 0/1 离散状态,模拟量模块输出连续数值。带有 I2C、语音、视觉识别或灯带控制能力的模块通常需要图形化库、用户库或专用协议支持。
2.2 清单表
| 序号 | 模块名称 | 模块类别 | 信号类别 | 数量 | 备注 |
|---|---|---|---|---|---|
| 1 | 行空板K10 | 主控板 | 主控 | 1 | Mind+ 图形化支持 |
| 2 | 行空板多功能扩展板 | 扩展板 | 多接口扩展 | 1 | 支持 K10/M10,接口需按官方命名 |
| 3 | HUSKYLENS PRO | AI核心模块 | I2C/视觉识别 | 1 | 用于物体、人脸、二维码、巡线等 |
| 4 | AI视觉手势/人脸跟踪传感器 | AI核心模块 | 视觉识别 | 1 | 用于手势识别和人脸跟踪 |
| 5 | 语音合成模块 | AI核心模块 | I2C/语音输出 | 1 | |
| 6 | 舵机 | 执行器 | PWM/舵机控制 | 1 | 通过主控或扩展板舵机接口控制 |
| 7 | RGB灯带 | 执行器 | 专用库/数字控制 | 2 | WS2812 RGB 全彩灯带 |
| 8 | 红色LED灯 | 执行器 | 数字输出 | 1 | |
| 9 | 绿色LED灯 | 执行器 | 数字输出 | 1 | |
| 10 | 黄色LED灯 | 执行器 | 数字输出 | 1 | |
| 11 | 风扇模块 | 执行器 | 数字输出 | 1 | 用于智能音箱、小车和交互项目 |
| 12 | 离合舵机 | 执行器 | PWM/舵机控制 | 2 | 可用于分拣、门禁、小车机构 |
| 13 | 旋钮模块 | 传感器 | 模拟输入 | 1 | 可调节阈值或参数 |
| 14 | 人体红外热释电运动传感器 | 传感器 | 数字输入 | 1 | 人体移动检测 |
| 15 | 声音传感器 | 传感器 | 模拟输入 | 1 | 声音强度检测 |
| 16 | 黄色按钮模块 | 传感器 | 数字输入 | 1 | 按键输入 |
| 17 | 红色按钮模块 | 传感器 | 数字输入 | 1 | 按键输入 |
| 18 | 绿色按钮模块 | 传感器 | 数字输入 | 1 | 按键输入 |
| 19 | 红外接收模块 | 传感器 | 专用库/数字输入 | 1 | 搭配 21 键遥控器 |
| 20 | 21键遥控器 | 配件 | 红外遥控 | 1 | 搭配红外接收模块 |
| 21 | 颜色传感器 | 传感器 | I2C | 1 | 需搭配 IIC 地址转换模块 |
| 22 | IIC地址转换模块 | 配件/扩展 | I2C | - | 用于颜色传感器地址处理 |
| 23 | 柔性薄膜电阻式压力传感器 | 传感器 | 模拟输入 | 1 | 压力检测 |
| 24 | URM09-Trig超声波测距传感器 | 传感器 | 距离检测 | - | 替换模块,接口待确认 |
| 25 | 红外开关 | 传感器 | 数字输入 | 1 | E18-D80NK 红外避障 |
| 26 | 土壤湿度传感器 | 传感器 | 模拟输入 | 1 | 土壤湿度检测 |
| 27 | 烟雾传感器 | 传感器 | 模拟输入 | 1 | |
| 28 | 车体 | 结构件/执行器 | 小车底盘 | 1 | 含电机、轮子、车架 |
| 29 | Gravity: I2C分线模块 | 配件/扩展 | I2C | 1 | I2C 多模块连接 |
| 30 | 模块及电源连接线 | 配件/扩展 | I2C | 1 |
3. 单模块使用说明
3.1 说明方式
本章用于快速了解套件中各模块的基础使用方式和模块 Wiki 入口。完整接线、程序和调试步骤以对应模块 Wiki 为准。
3.2 编程平台与适用说明
本套件默认使用行空板 K10 和 Mind+ 图形化编程环境。
3.3 主控板与扩展板
行空板K10
- 模块 Wiki:行空板K10
- 接口说明:K10 板载1个IIC,2个全功能io—P0和P1。
- 板载功能说明:可用于语音识别、人脸检测、移动检测、二维码识别、猫狗识别等。
行空板多功能扩展板
- 模块 Wiki:行空板多功能扩展板
- 接口说明:数字输入/输出 IO 为 P0、P1、P2、P8、P9、P12、P13、P14、P15;全功能 IO 为 C0-C5;舵机接口为 S0-S5。
- 图形化库:
-
- 示例程序说明:中文 Wiki 中提供数字输入输出、模拟输入、舵机驱动、RGB 灯、红外收发、电机驱动、电池电量检测、温湿度、DS18B20、超声波等基础示例。
- 运行效果:可通过扩展板完成多接口传感器读取、舵机控制、电机控制和红外收发。
3.4 输入模块-传感器
3.4.1 数字量传感器
通用接线说明
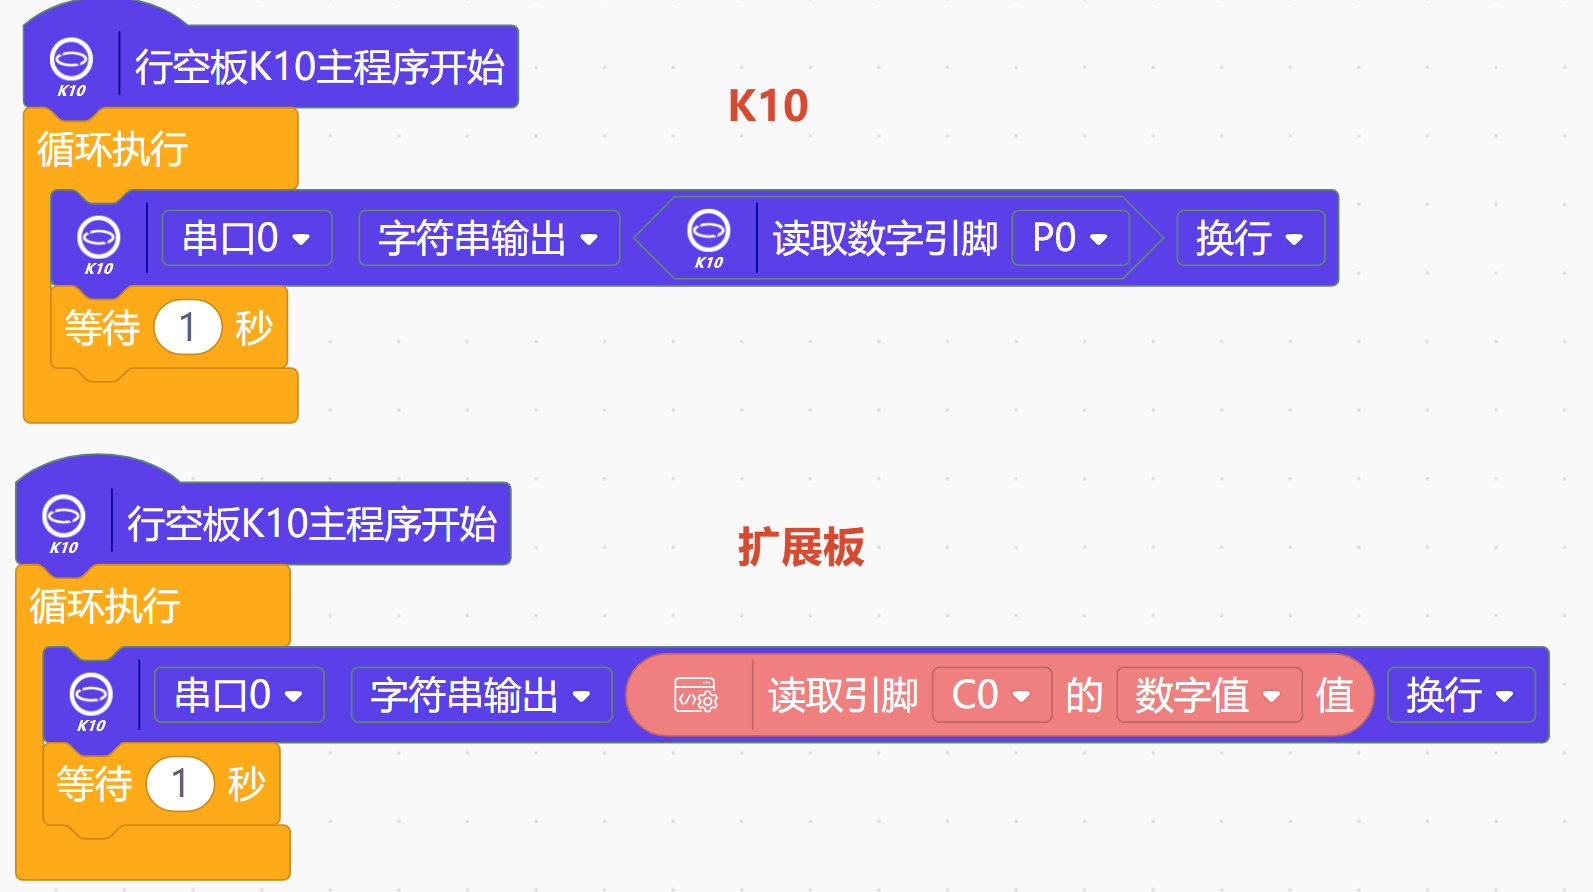
数字量传感器用于读取 0/1 状态,可连接到主控或扩展板的数字输入接口。使用 DFR1216 扩展板时,应优先从C0~C5、P0、P1、P2、P8、P9、P12、P13、P14、P15 中选择合适接口;具体接口分配应结合综合案例需要确定。
通用示例程序说明
数字量传感器基础测试通常循环读取接口状态。
模块使用说明
| 模块名称 | 运行效果含义 |
|---|---|
| 人体红外热释电运动传感器 | 有人移动时输出高电平,无人时恢复低电平 |
| 黄色按钮模块 | 按下和松开显示不同状态 |
| 红色按钮模块 | 按下和松开显示不同状态 |
| 绿色按钮模块 | 按下和松开显示不同状态 |
| 红外开关 | 有障碍物时状态变化 |
3.4.2 模拟量传感器
通用接线说明
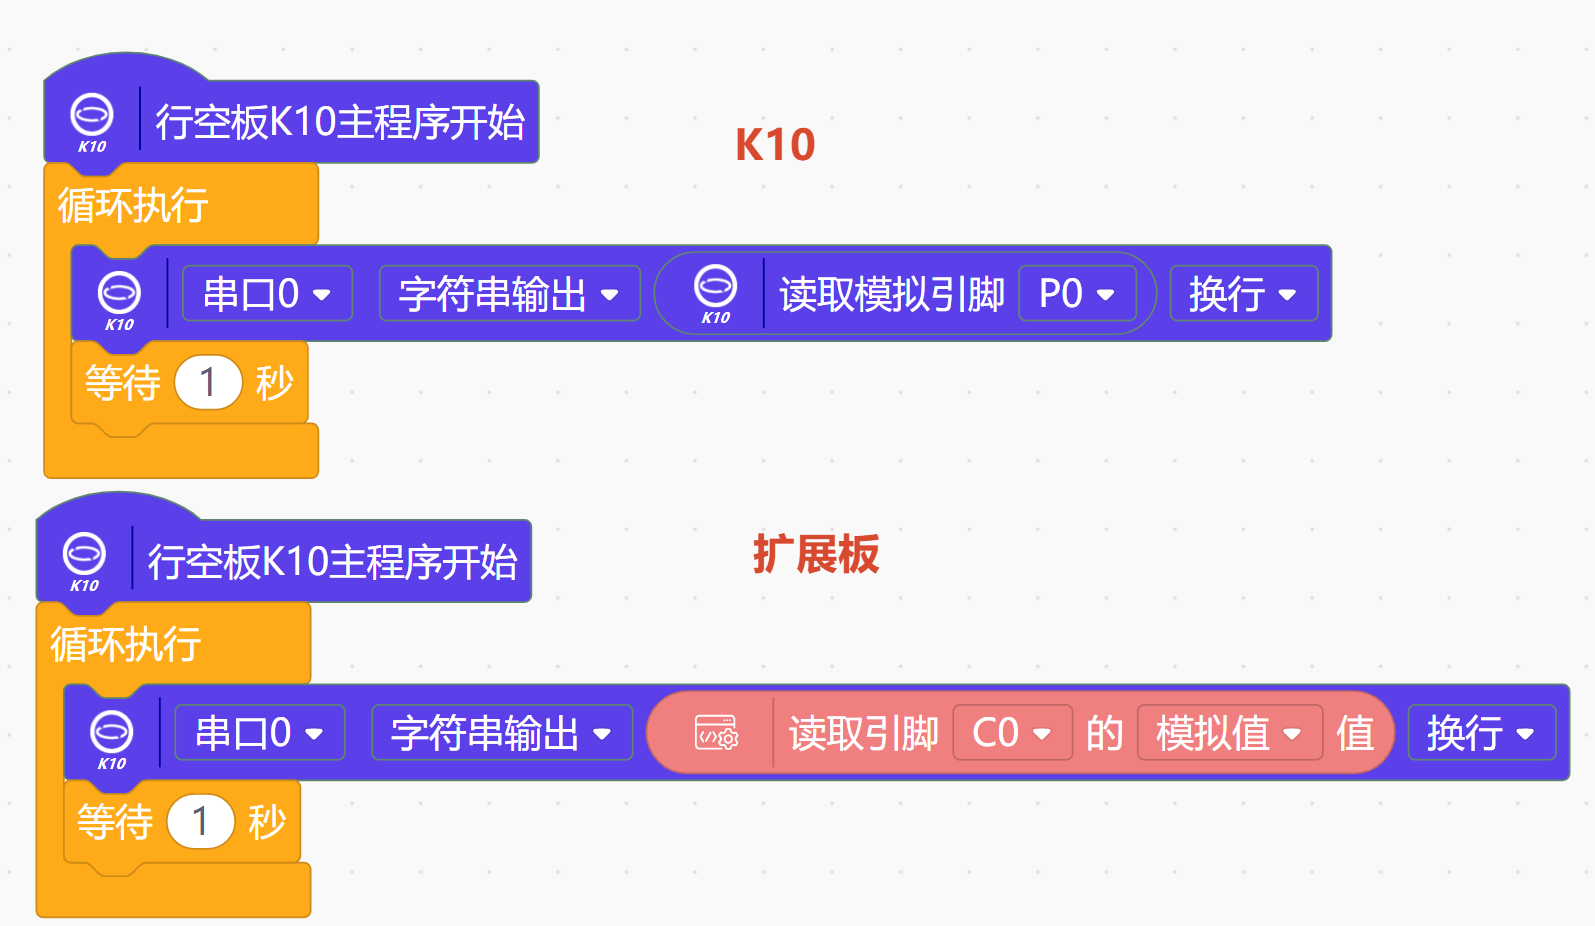
模拟量传感器用于读取连续变化的数值,可连接到主控或扩展板支持模拟输入的接口。使用 DFR1216 扩展板时,可优先考虑全功能 IO C0-C5,具体接口需结合官方示例和板载丝印确认。
通用示例程序说明
模拟量传感器基础测试通常循环读取接口数值,并在屏幕或串口显示当前值。教程中应说明数值随旋钮、声音、压力、土壤湿度或烟雾浓度变化而变化。
模块使用说明
| 模块名称 | 运行效果 |
|---|---|
| 旋钮模块 | 旋转旋钮时数值变化 |
| 声音传感器 | 声音变大时数值升高 |
| 柔性薄膜压力传感器 | 压力越大数值变化越明显 |
| 土壤湿度传感器 | 土壤干湿变化时数值变化 |
| 烟雾传感器 | 烟雾或可燃气体浓度变化时数值变化 |
3.4.3 特殊传感器 / 通信类传感器
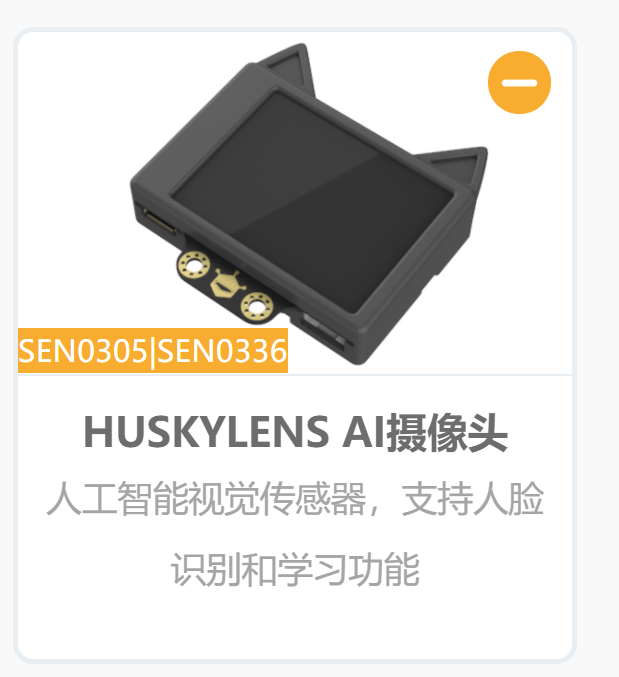
HUSKYLENS PRO
- 模块 Wiki:HUSKYLENS PRO
- 图形化库: HUSKYLENS AI摄像头(支持mind+ v1和v2)。
-
- 接线说明:通常通过 I2C 连接,建议接 K10 I2C 或 扩展板I2C。
- 功能描述:读取识别结果,用于物体识别、人脸识别、二维码识别、巡线等功能。
- 运行效果:屏幕或程序中显示识别到的目标、ID 或二维码内容。
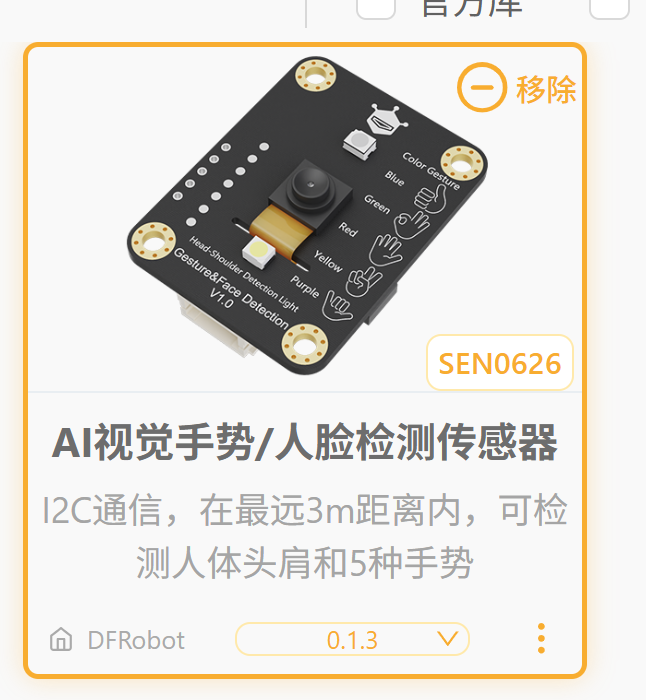
AI视觉手势/人脸跟踪传感器
- 模块 Wiki:AI视觉手势/人脸跟踪传感器
- 图形化库:AI视觉手势/人脸跟踪传感器(支持mind+ v2, v1)。
-
- 接线说明:通常通过 I2C 连接,建议接 K10 I2C 或 扩展板I2C。
- 功能描述:识别手势或人脸跟踪结果,输出控制信号。
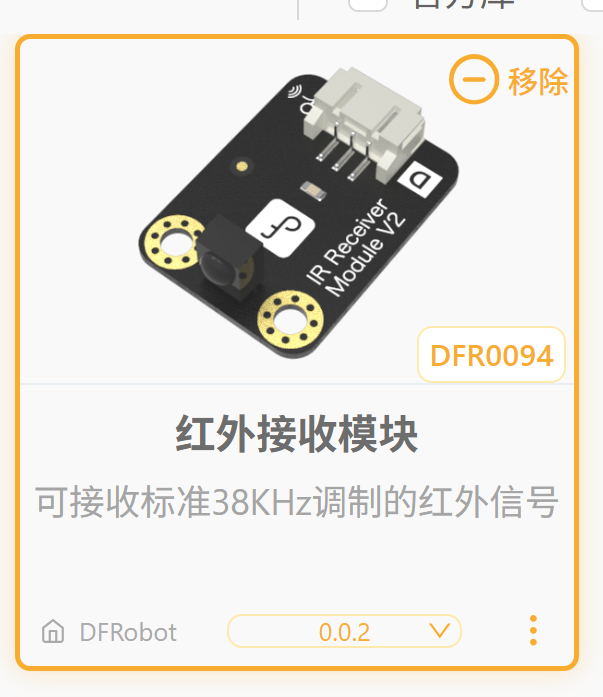
红外接收模块
- 模块 Wiki:红外接收模块
- 图形化库/用户库:红外接收模块(支持mind+ v1和v2)。
-
- 接线说明:接 DFR1216 数字 IO或K10 P0和P1。
- 功能说明:按下遥控器按键时,板子接收到对应的红外编码。
颜色传感器 + IIC地址转换模块
-
模块 Wiki:颜色传感器
-
图形化库:颜色识别传感器库(支持mind+ v1 用户库检索:https://gitee.com/yxniu/extension-mind_color")
-
-
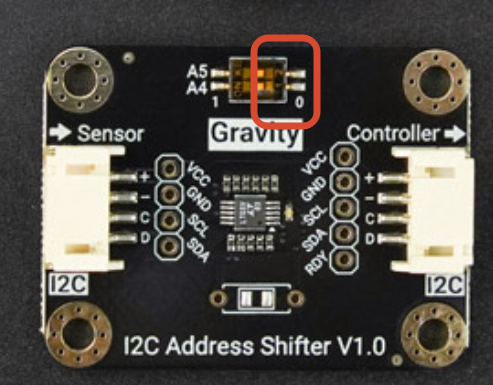
接线说明:颜色传感器通过 I2C 连接;与K10板载模块 I2C 地址冲突,需接入 I2C 地址转换模块。地址转换模块 Controller 端接主控 I2C,Sensor 端接颜色传感器 I2C,地址转换模块A4A5开关播至00。
-
功能描述:读取 RGB/Clear 数据或颜色识别结果。
URM09-Trig超声波测距传感器
- 模块 Wiki:Trig超声波测距传感器
- 图形化库:Trig超声波测距传感器(支持mind+ v1、v2)。
-
- 接线说明:建议接 DFR1216数字口或K10板载P0、P1。
- 功能描述:读取距离数据,用于高度或障碍物检测。
3.5 输出模块-执行器
3.5.1 数字量输出模块
通用接线说明
数字量输出模块用于控制开/关,可接到主控或扩展板数字输出接口。使用 DFR1216 时,应从 P0、P1、P2、P8、P9、P12、P13、P14、P15 中选择合适接口;涉及电机、风扇等负载时,需要确认供电能力。
通用示例程序说明
数字量输出模块基础测试通常让执行器间隔开启和关闭,并通过屏幕显示当前状态。
模块使用说明
| 模块名称 | 运行效果说明 |
|---|---|
| 红色LED灯 | 控制 LED 亮灭 |
| 绿色LED灯 | 同上 |
| 黄色LED灯 | 同上 |
| 风扇模块 | 控制风扇开关 |
3.5.2 PWM / 专用库输出模块
RGB灯带
-
模块 Wiki:RGB灯带
-
图形化库:WS2812/RGB 灯(支持mind+v1、v2)
-
接线说明:建议灯带接K10单板的P0、P1。
-
功能描述:设置灯带颜色、亮度或灯效。
舵机
- 模块 Wiki:离合舵机
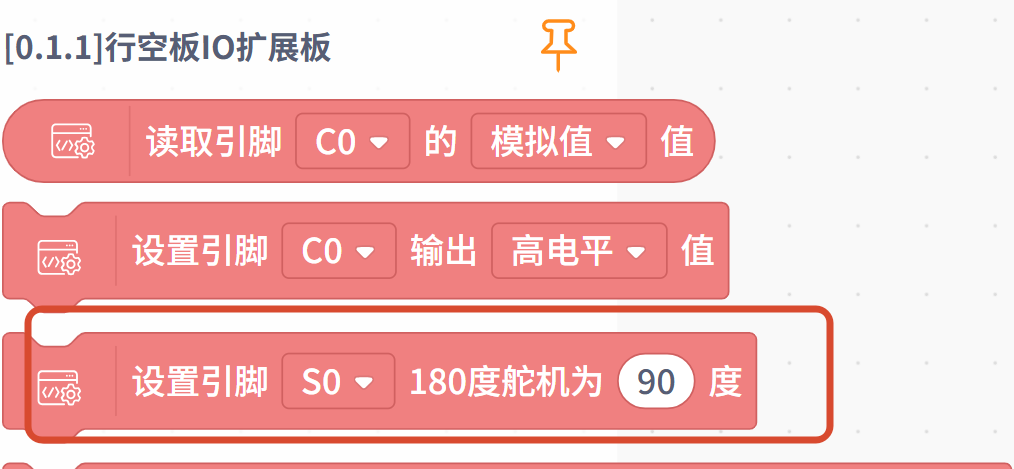
- 图形化库:扩展板库。
-
- 接线说明:DFR1216 舵机接口 S0-S5。
- 功能描述:控制舵机转到指定角度。
3.6 连接配件使用说明
| 配件名称 | 用途 | 使用注意事项 |
|---|---|---|
| 3Pin白胶线 | 连接数字量/模拟量模块和K10单板 | 注意方向,避免反接 |
| 4Pin白胶线 | 连接 I2C 模块和K10单板 | 注意方向,避免反接 |
| 3色传感器线 | 连接数字量/模拟量模块和扩展板 | 注意信号线/VCC/GND方向,避免反接 |
| 4色传感器线 | 连接I2C模块和扩展板 | 注意 SDA/SCL/VCC/GND 方向,多个 I2C 模块需确认地址 |
| USB 数据线 | 连接行空板K10与电脑 | 用于下载程序、供电和调试 |
| 供电线/电池 | 给扩展板或执行器供电 | 电机和舵机工作电流较大,需确认供电稳定 |
4. 综合案例
4.0 案例设计依据
本章面向学校课堂、社团实践和比赛训练,依据套件器材能力、现有课程、示例程序和可靠演示素材整理。案例从基础感知与控制逐步过渡到视觉识别、模型训练和综合执行。
4.1 软件准备说明
-
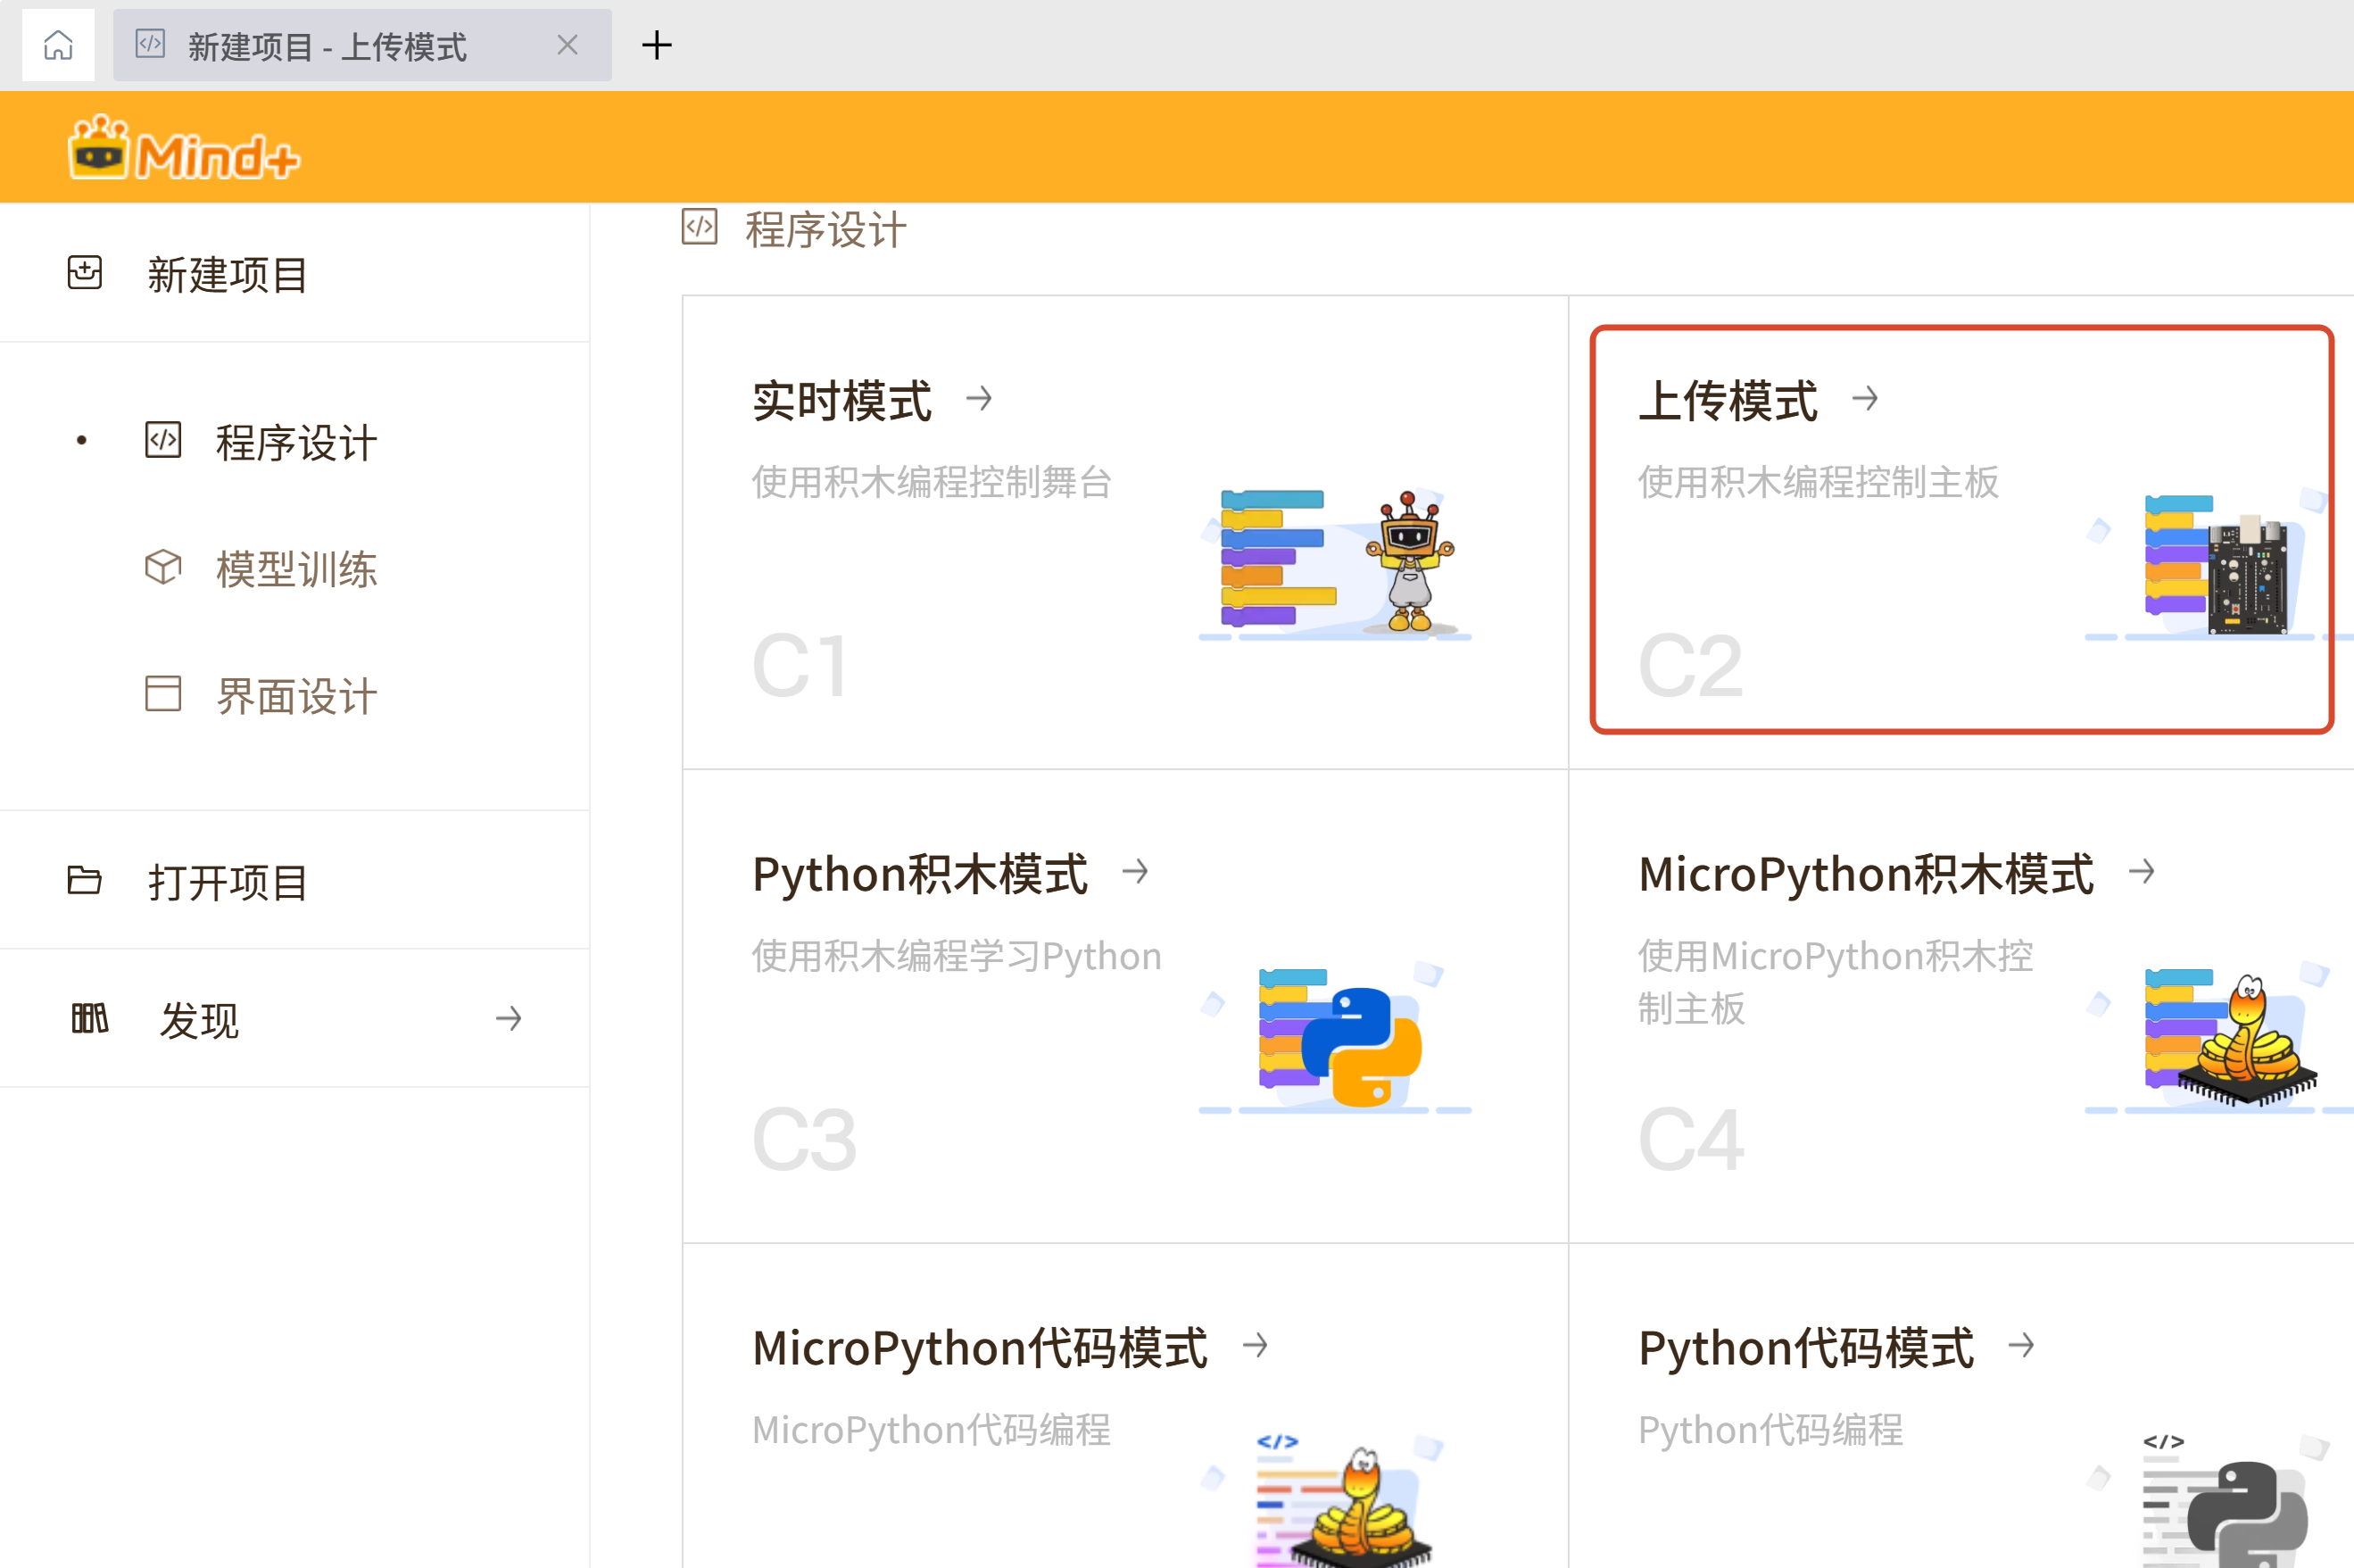
打开Mind+并选择案例要求的编程模式。
mind+ v1 mind+ v2 
-
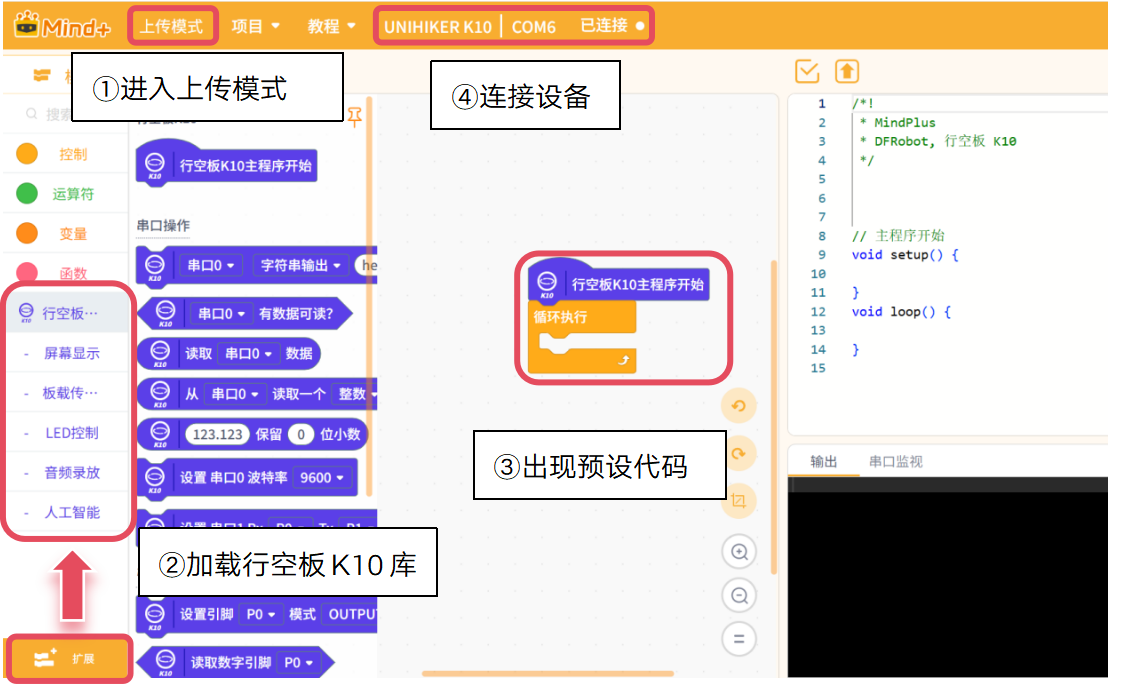
加载行空板K10,连接行空板K10,确认设备连接正常。
-
点击扩展根据案例加载模块扩展。
智能小夜灯
项目简介
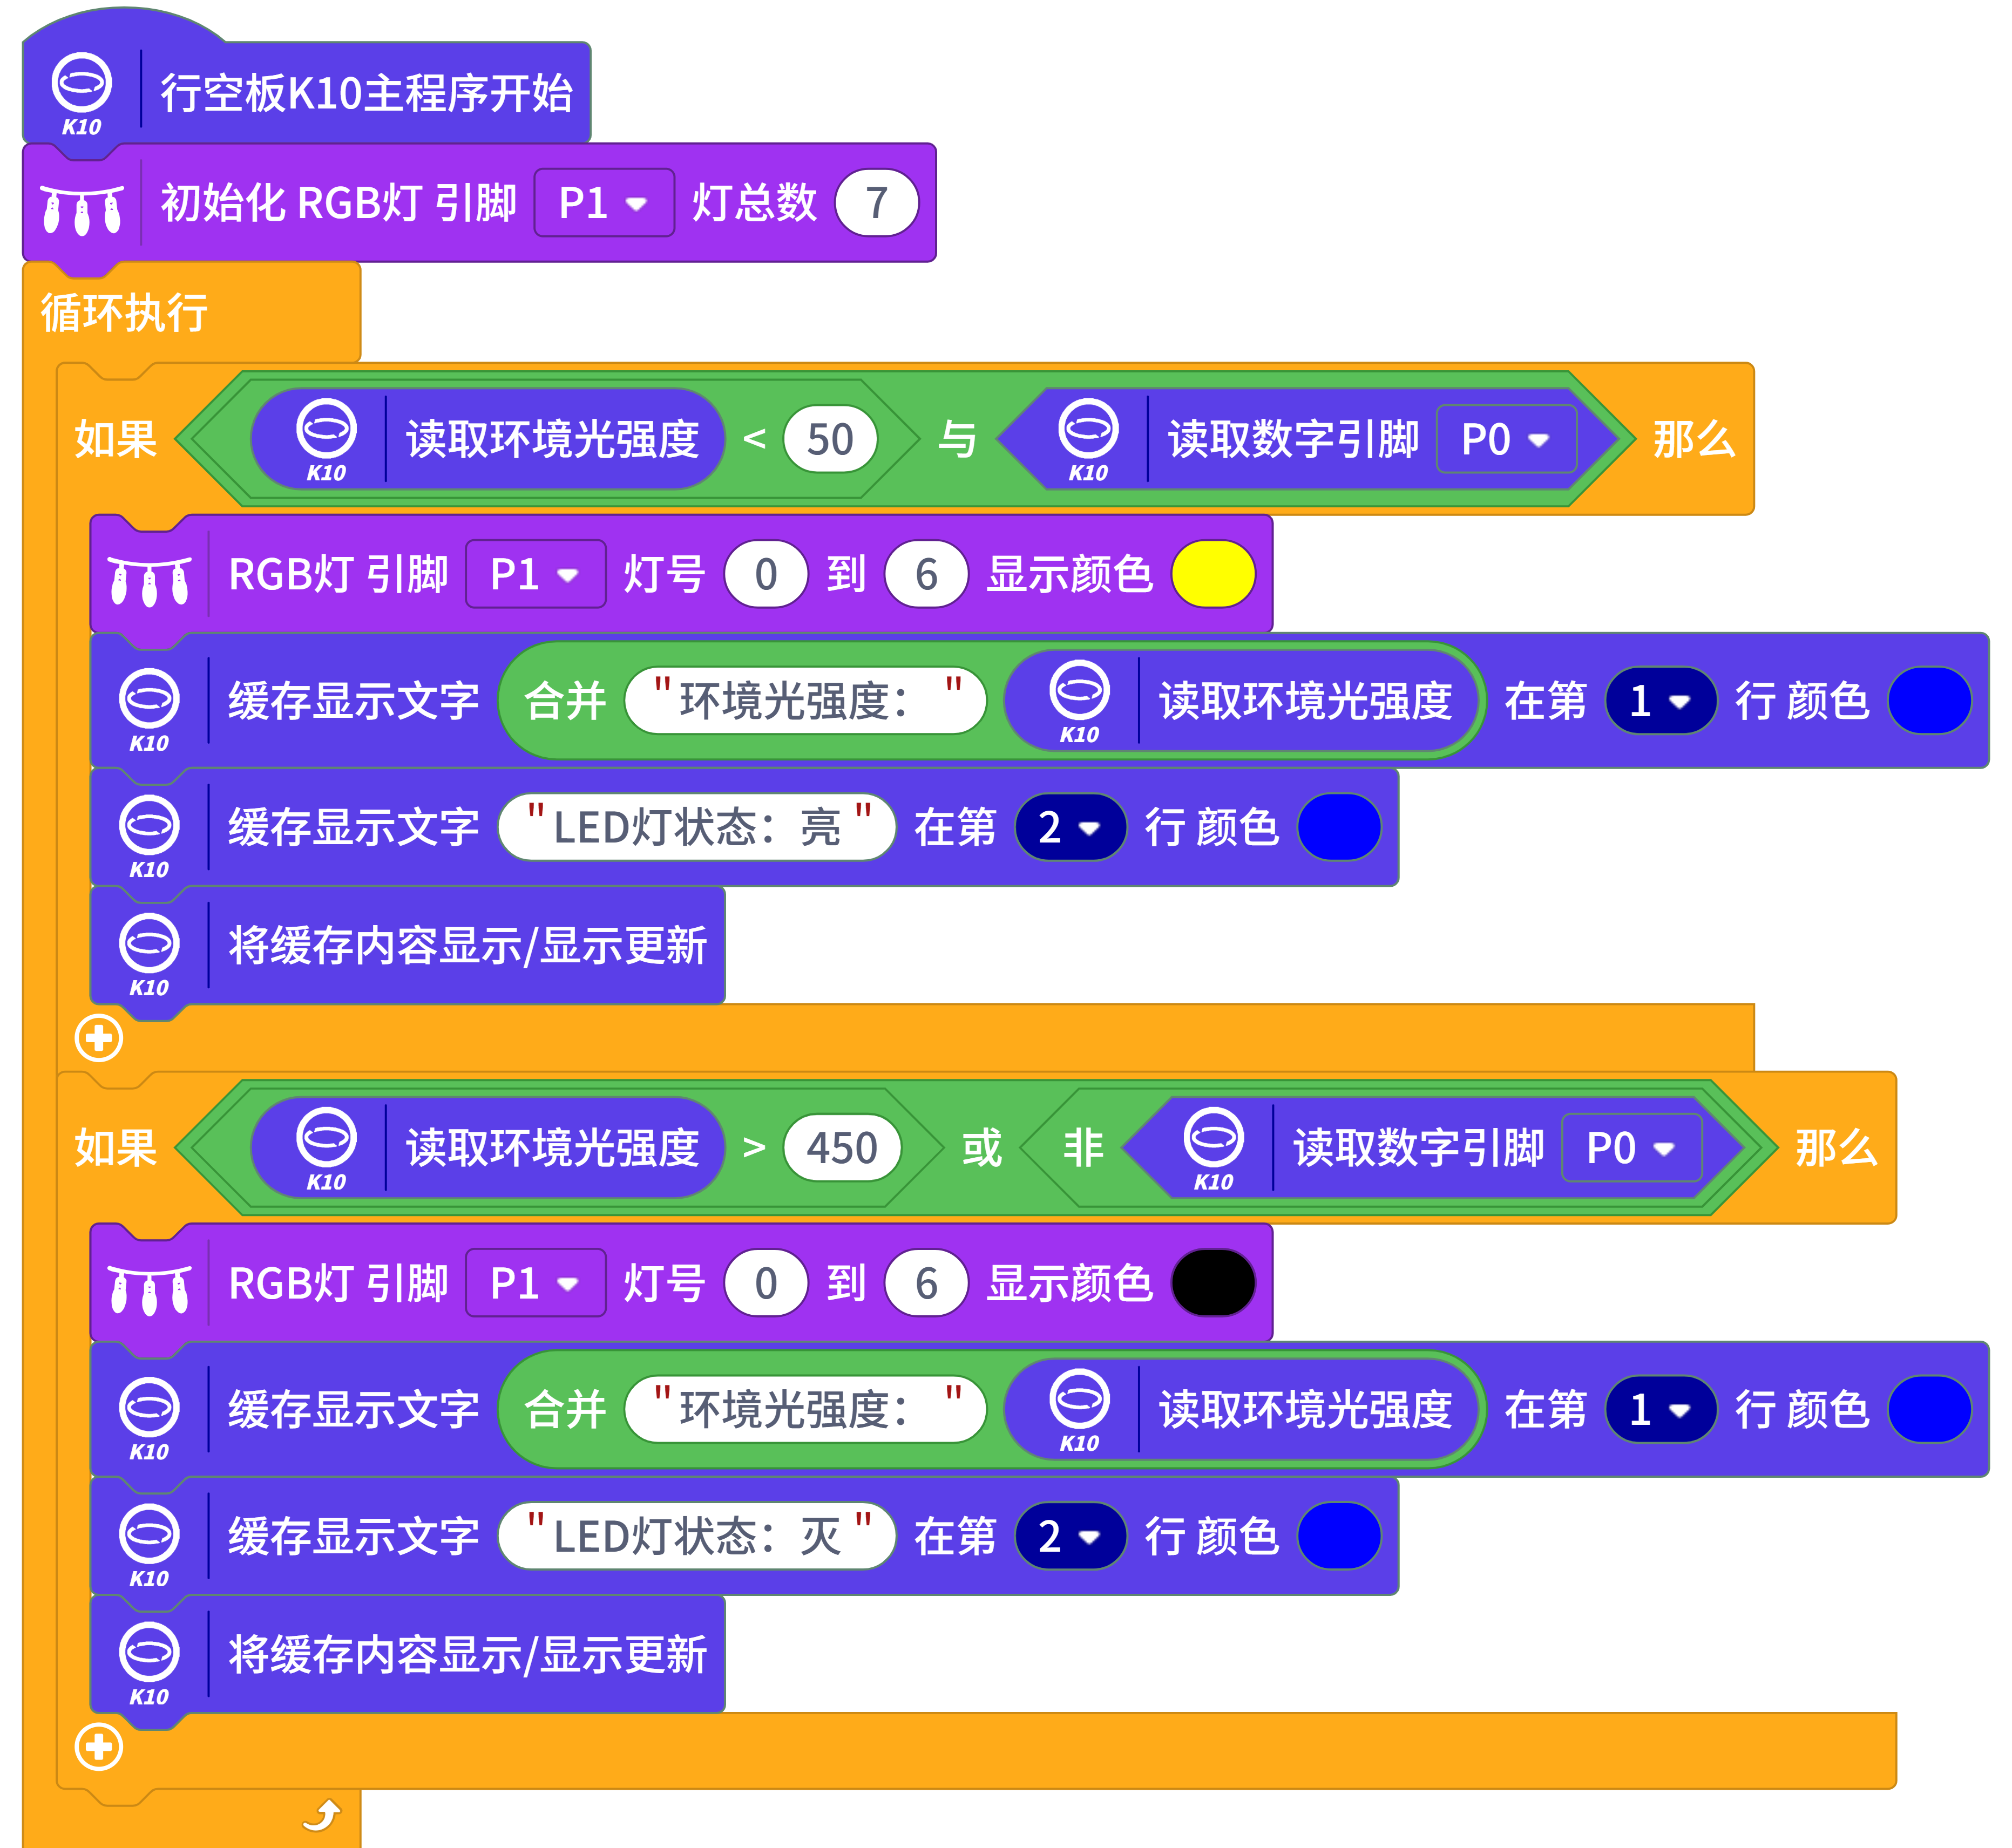
系统读取环境光线和人体红外状态。当光线较暗且检测到有人时,灯带点亮;否则灯带自动熄灭,并在 K10 屏幕显示当前状态。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| RGB灯带 | 1 | 输出照明 |
| 人体红外传感器 | 1 | 检测是否有人 |
| 连接线 | 2 | 3Pin连接线 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、WS2812 RGB灯。
硬件连接
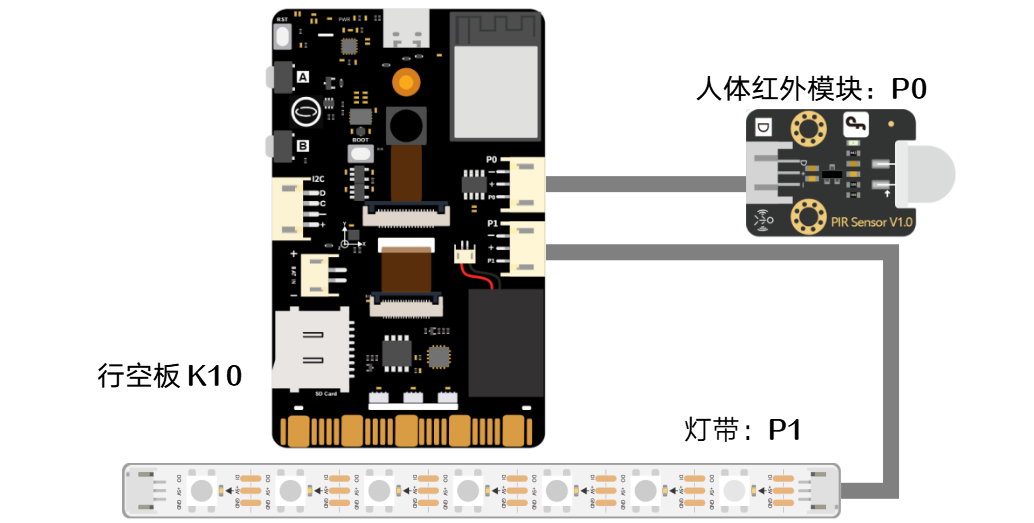
| 模块 | 模块端引脚 | 注意事项 |
|---|---|---|
| 行空板K10 | USB口接入电脑 | |
| WS2812 RGB灯带 | K10 单板P1 | 确认接口方向,灯珠较多时注意供电能力 |
| 人体红外传感器 | K10 单板P0 | 确认 GND/VCC/信号线方向 |
程序示例
程序持续读取环境光和人体红外状态;只有环境较暗且检测到有人时点亮灯带,否则关闭灯带。
运行程序与演示效果
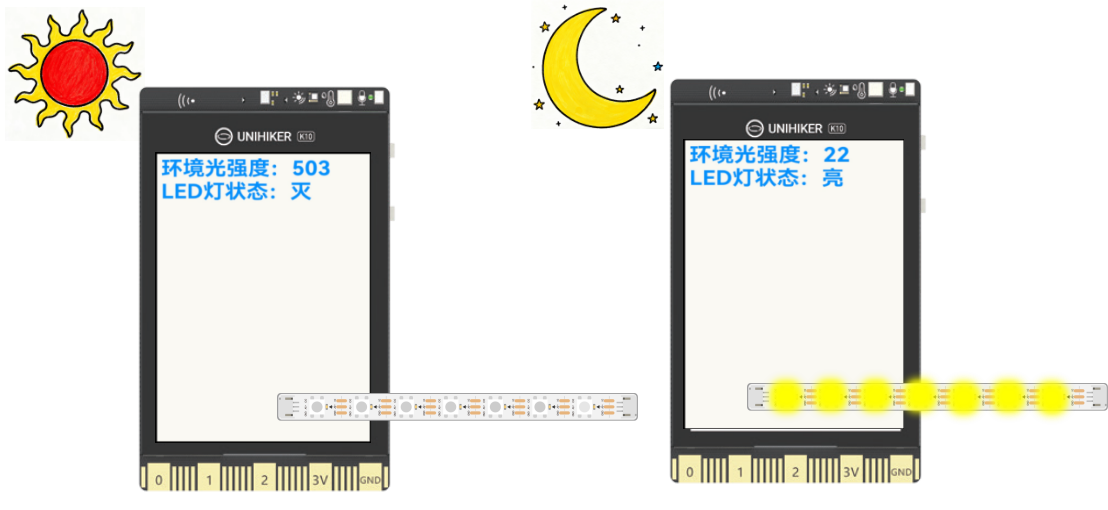
环境较暗且有人移动时,灯带点亮;无人员活动或光线充足时,灯带熄灭。
演示操作:
-
遮挡光线或将环境光调暗。
-
在人体红外传感器前移动,模拟有人经过。
-
离开检测区域或恢复较亮环境。
-
观察灯带亮灭状态和 K10 屏幕显示。
基于语音识别技术的智能音箱
项目简介
系统识别语音命令,并根据命令控制风扇和板载灯的亮灭,实现入门级智能家居语音控制。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| 风扇模块 | 1 | 语音控制输出 |
| 模块连接线 | 1 | 3pin模块连接线 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10。
硬件连接
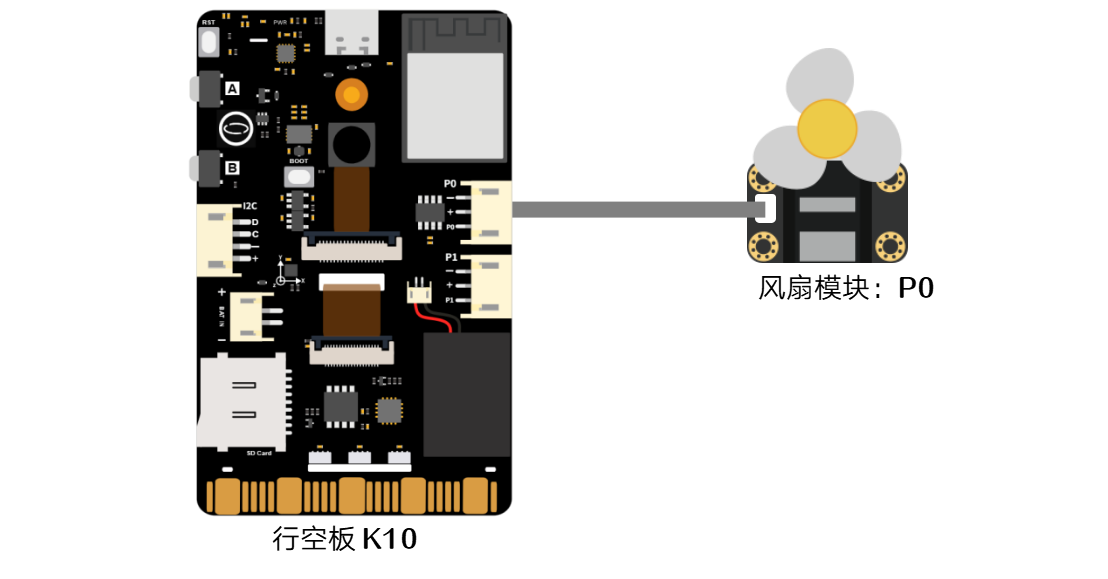
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 直流电机风扇 | G/V/S | 行空板K10 P0 | 通过白色模块连接线连接 | 确认线序和接口方向 |
| 行空板K10 | USB | 电脑 | USB数据线连接 | 用于上传程序和运行调试 |
程序示例
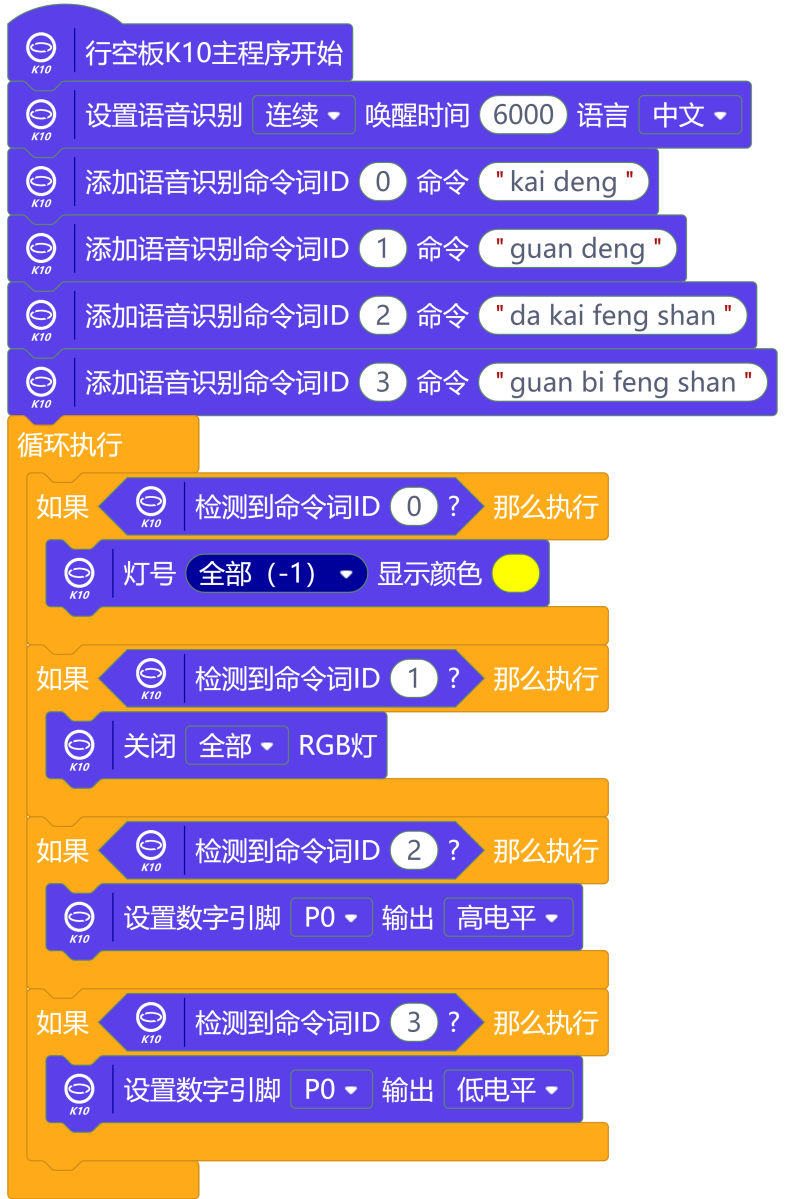
程序先注册语音命令及ID,再在循环中读取识别结果,根据不同ID控制灯光和风扇。
示例程序根据识别到的语音命令执行不同分支,例如“打开风扇”触发风扇启动,“关闭风扇”触发风扇停止。
运行程序与演示效果
K10 识别语音命令后,执行器完成对应动作。
演示操作:
- 对 K10 说出预设语音命令,例如开启风扇或关闭风扇。
- 继续说出控制舵机或播放音乐的语音命令。
- 观察风扇、舵机、音乐播放和屏幕提示是否与命令一致。
基于二维码识别和语音识别的植物快查设备
项目简介
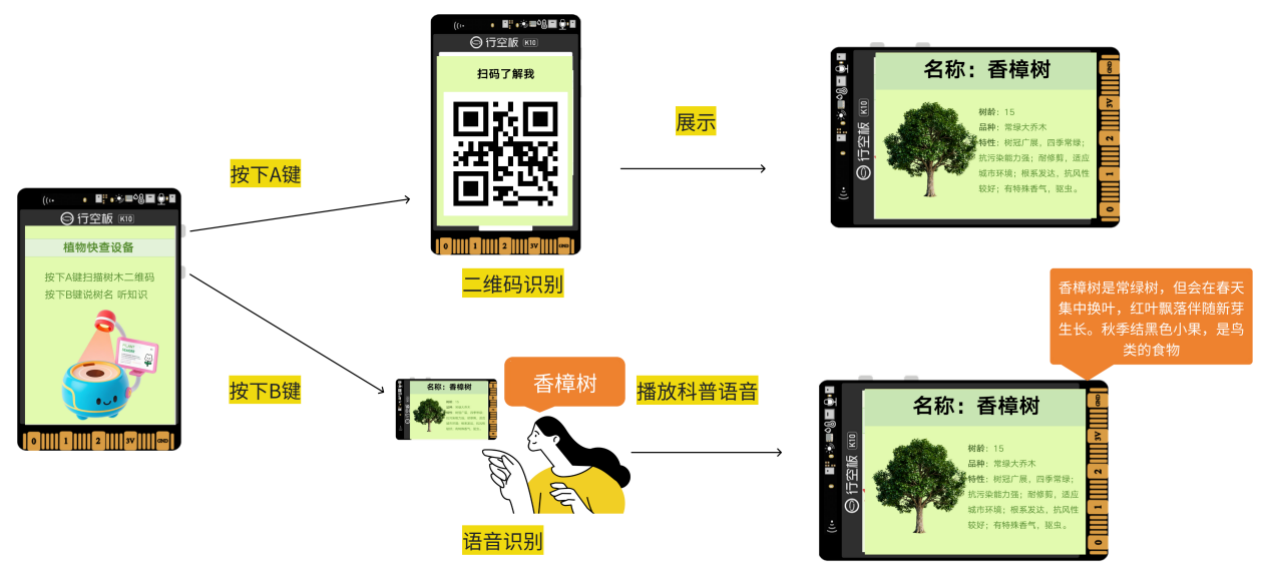
系统为植物建立二维码身份名片。K10 读取植物二维码后,在屏幕显示植物名称、习性和成长周期,并支持语音识别进行交互查询。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控与识别 |
| SD卡 | 1 | 存储播报音频 |
| 植物二维码/音频素材 | 若干 | 项目素材 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10。
程序示例
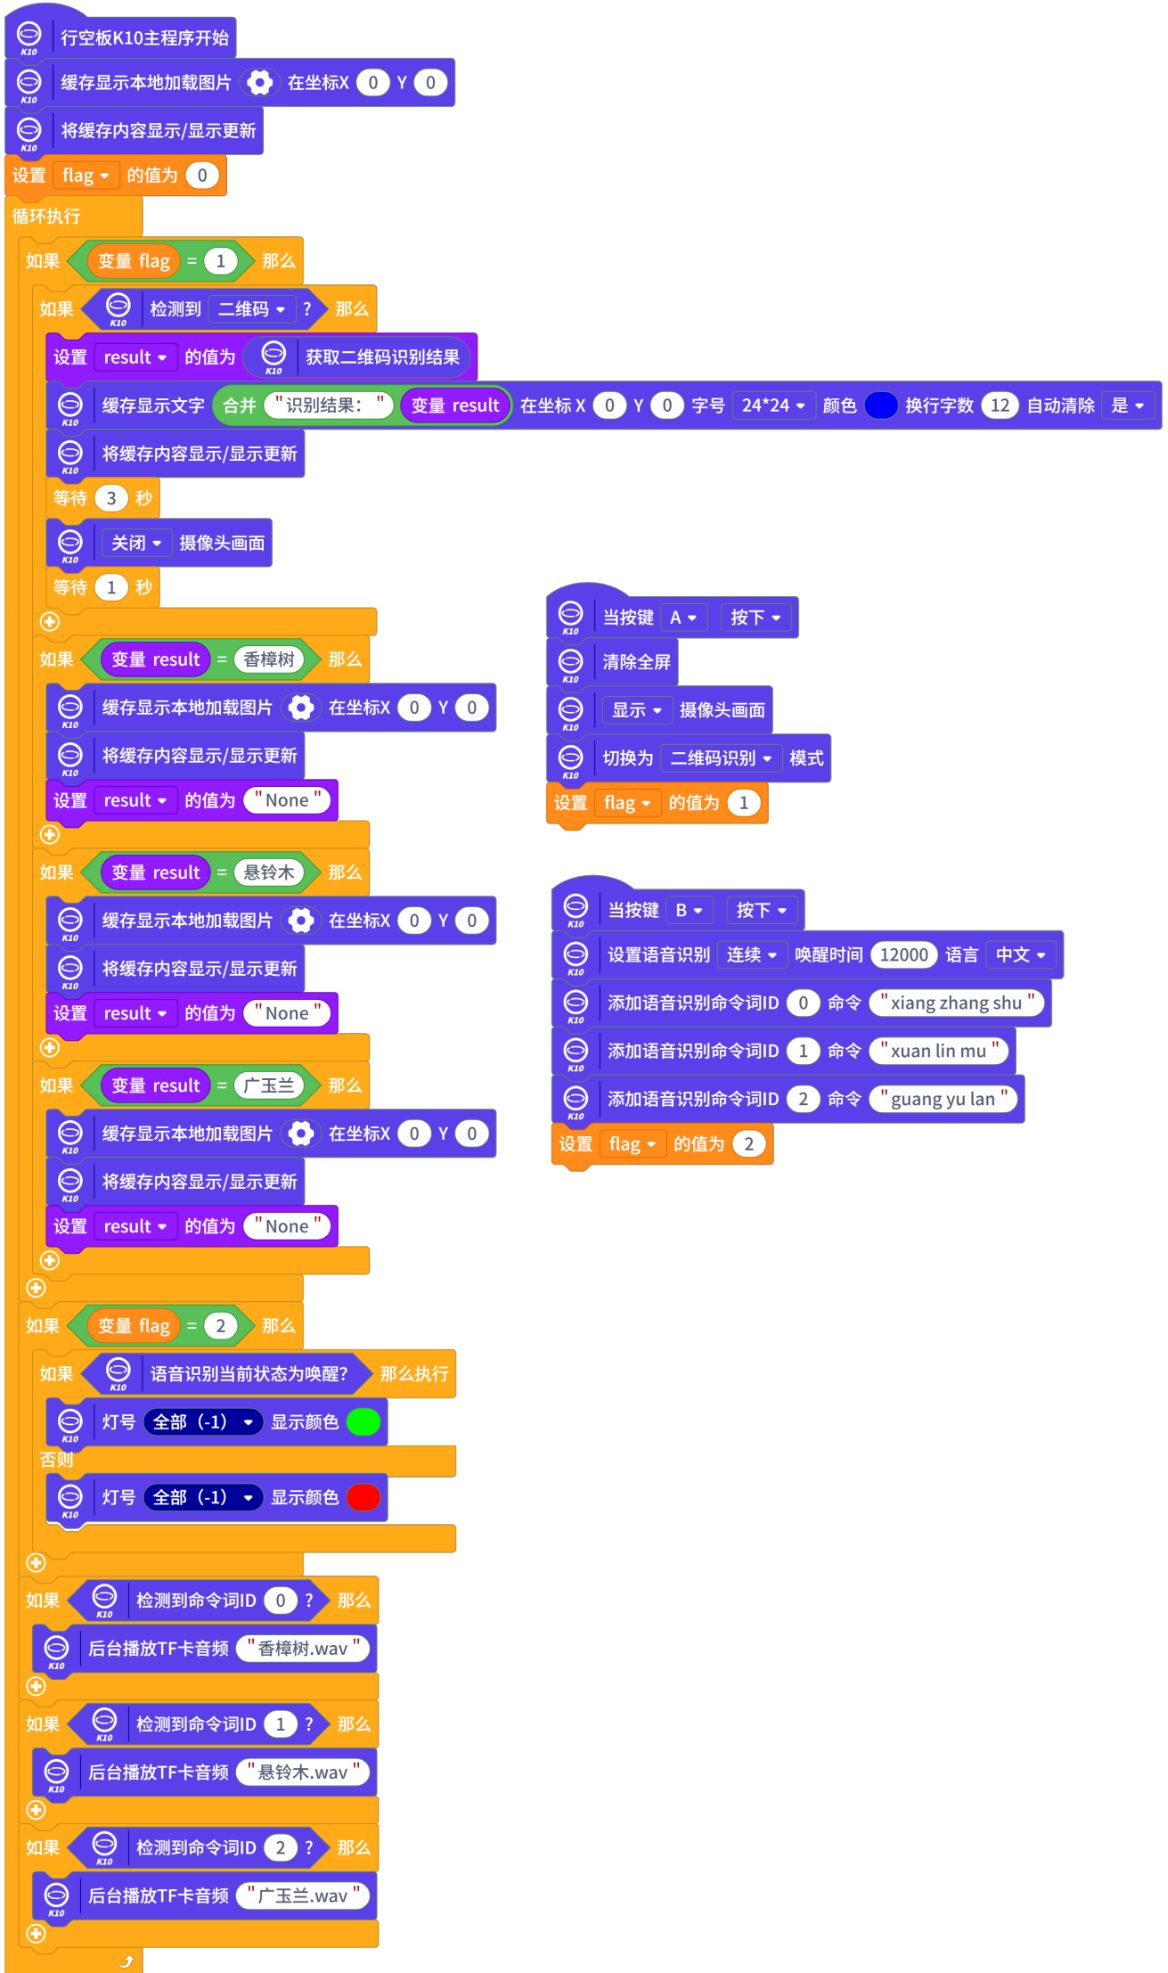
程序在二维码识别与语音交互之间切换,根据识别内容显示对应植物信息,并通过按键控制工作模式。
示例程序识别二维码内容,根据二维码内容匹配植物资料,并显示介绍图片或播放对应语音。
运行程序与演示效果
扫描植物二维码后,屏幕显示植物信息,语音模块播放介绍内容。
演示操作:
-
将植物二维码放到摄像头识别范围内。
-
更换不同植物二维码进行识别。
-
根据程序提示说出语音查询命令。
-
观察屏幕显示的植物信息和语音播报内容。
基于人脸识别的家居门禁系统
项目简介
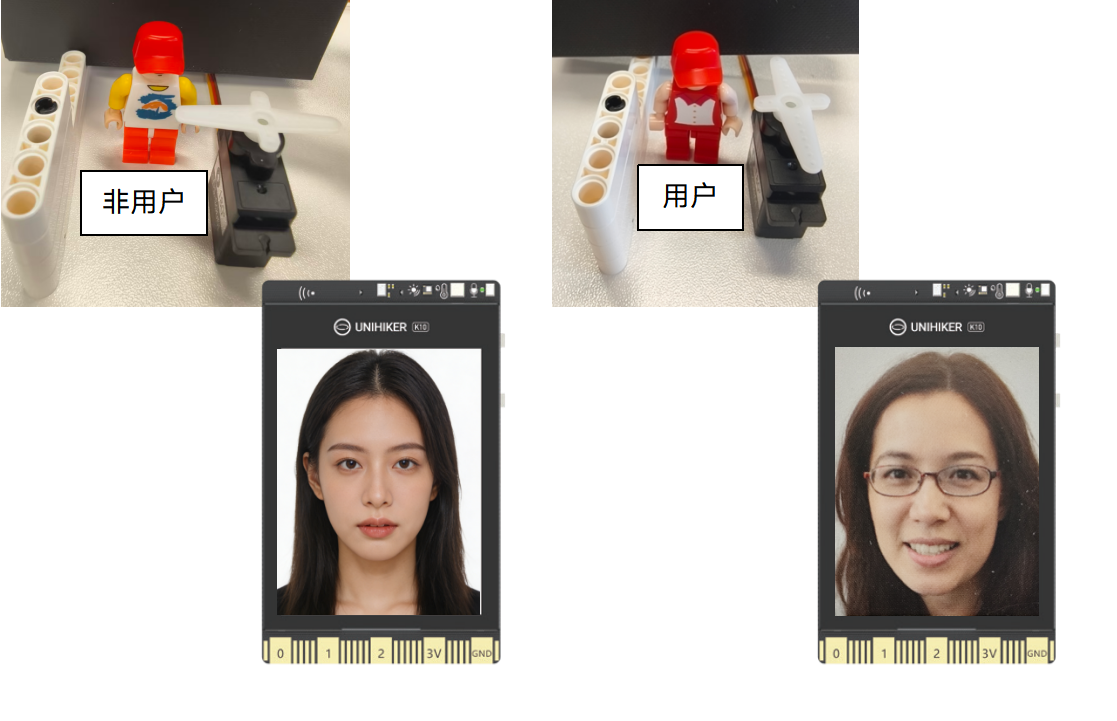
系统录入主人面孔后进行人脸识别。识别到主人时,舵机模拟门锁打开;识别到非主人或未识别时,可通过屏幕提示或蜂鸣提醒。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控与识别 |
| DFR1216 扩展板 | 1 | 舵机接口 |
| 舵机 | 1 | 模拟门锁 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、motor:bit扩展板、舵机。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 注意事项 |
|---|---|---|---|
| 舵机 | 信号/VCC/GND | 扩展板 S1 | 黄色信号线对准扩展板绿色引脚 |
| 行空板K10 | 金手指/USB | 扩展板/电脑 | K10只需在上传程序时连接电脑 |
| 扩展板 | USB IN/电源开关 | 电脑/外部供电 | 确认扩展板供电正常 |
注意事项:
- 舵机插入S1,注意正反方向,黄色线为信号线。
- 行空板K10与扩展板分别用USB数据线和扩展板供电线连接电脑端,然后将扩展板电源拨至 ON。
程序示例
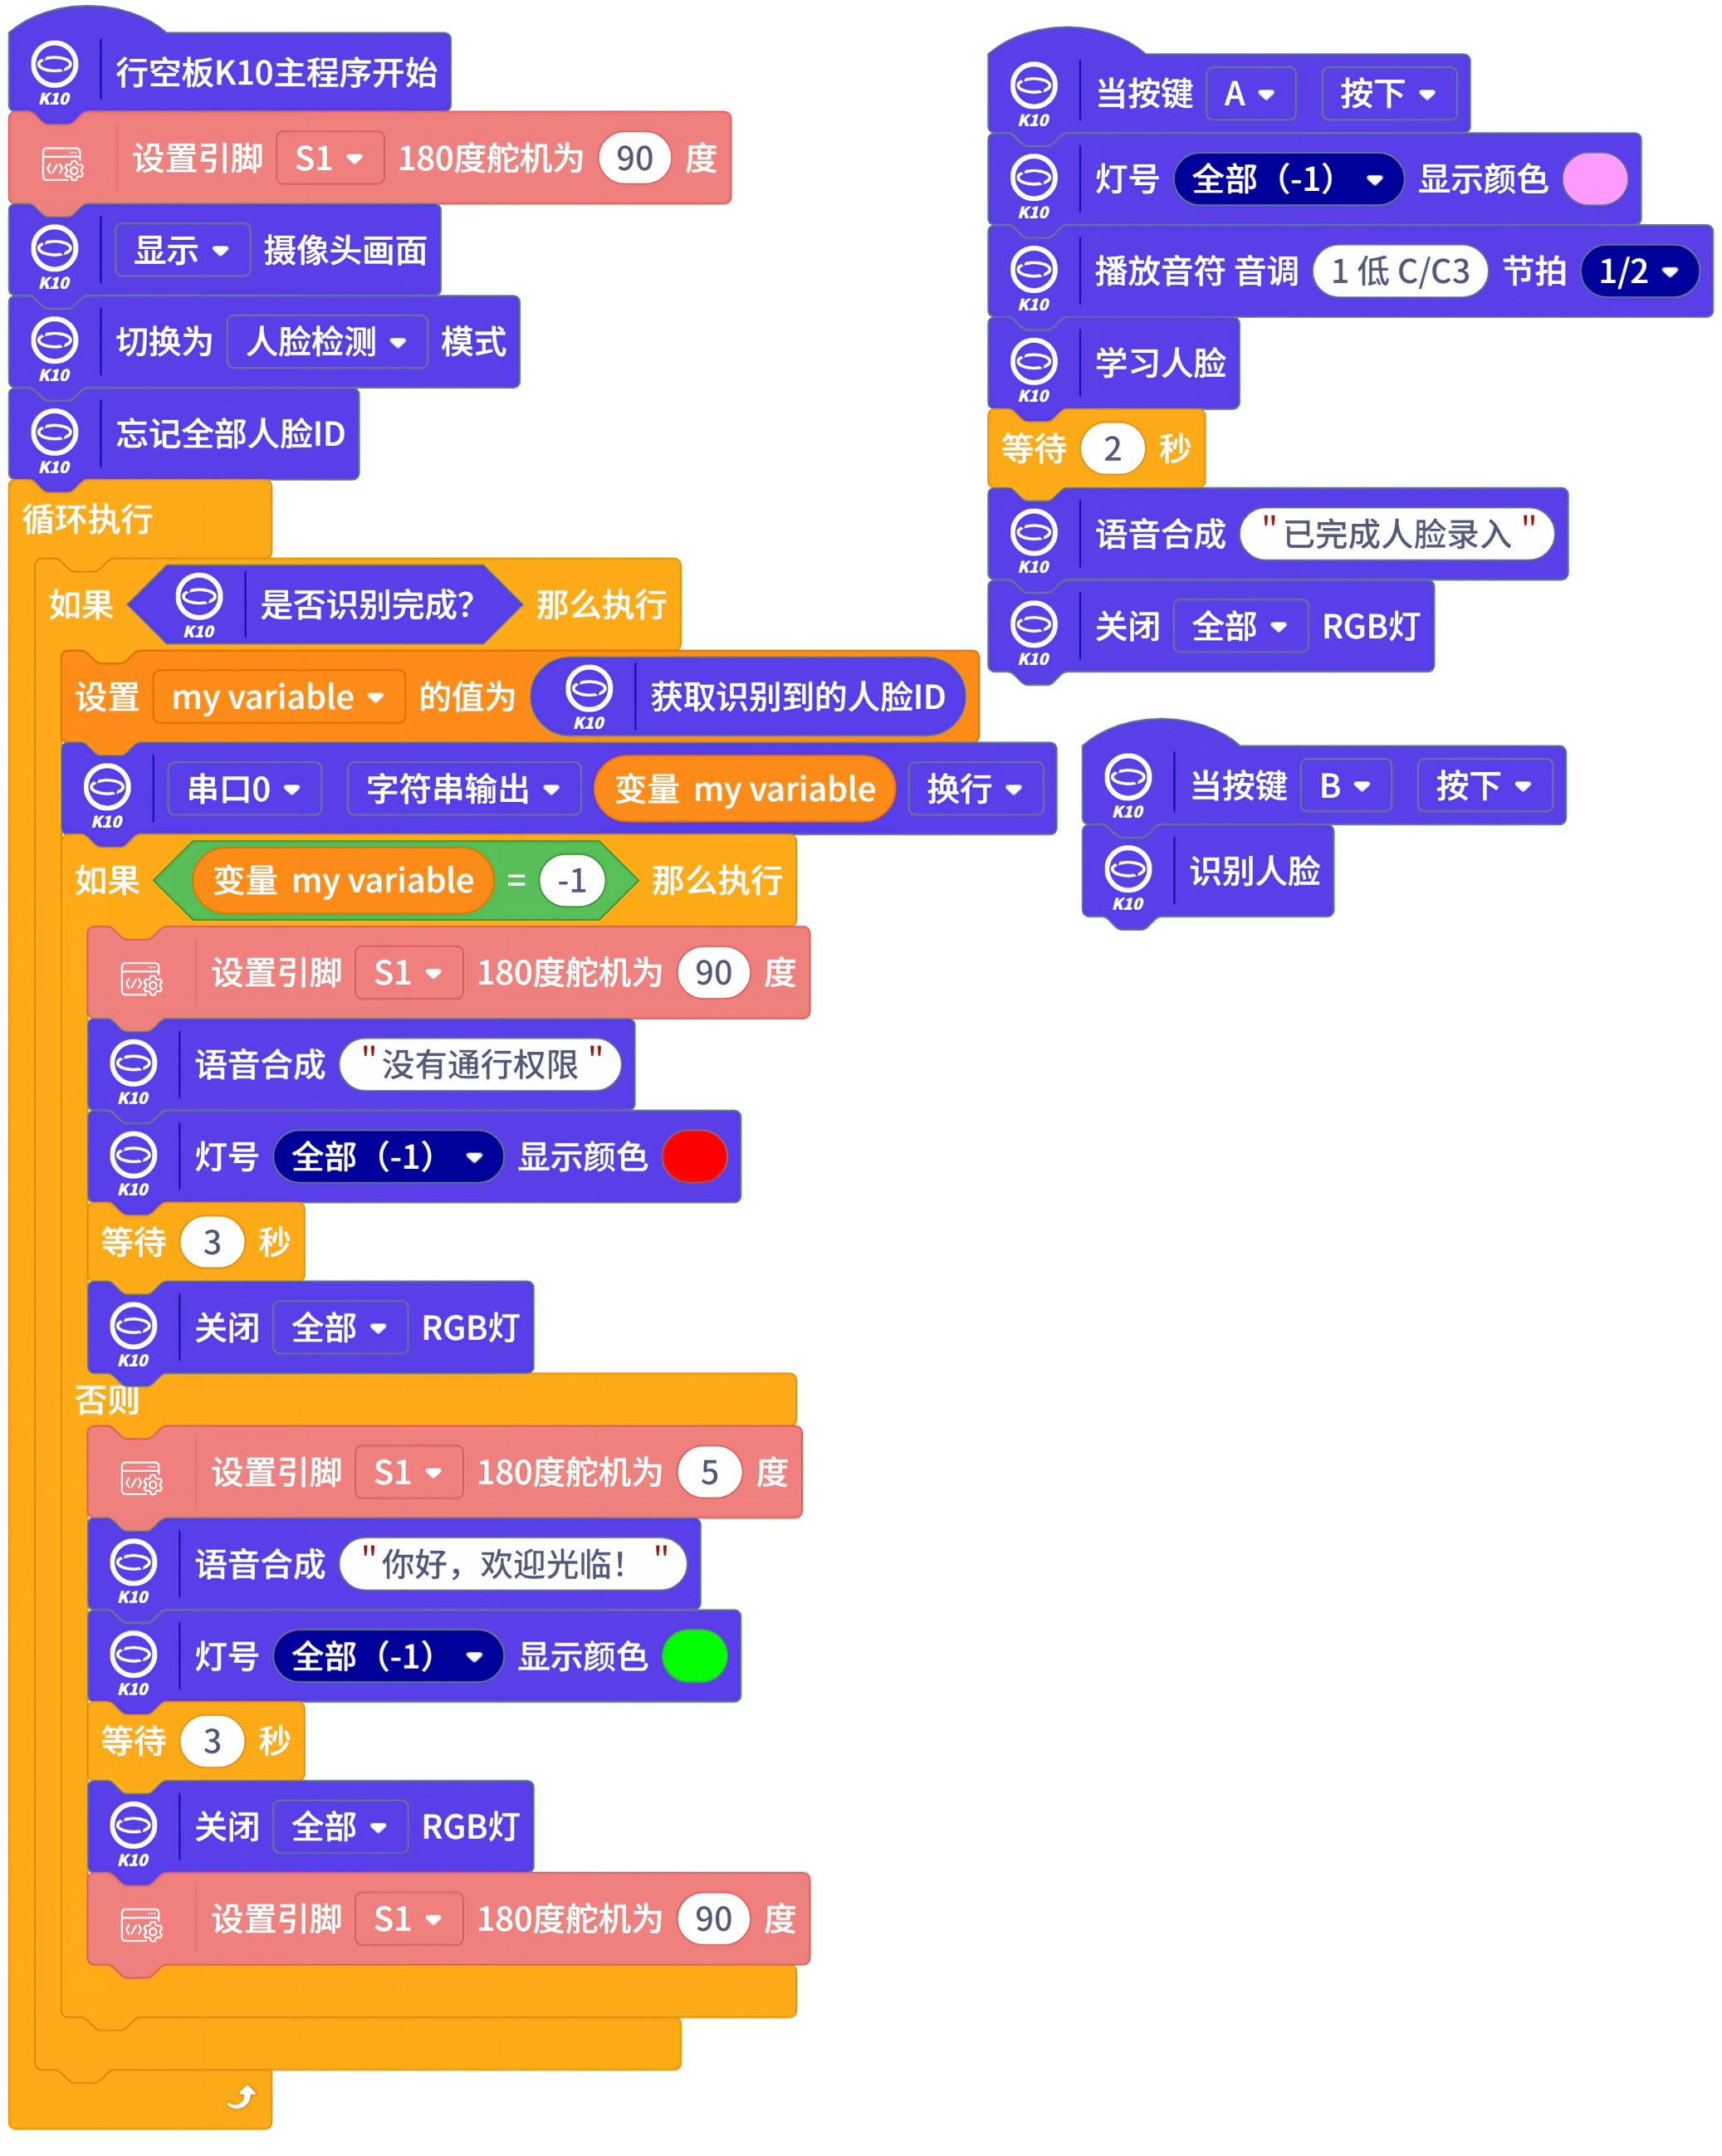
程序读取人脸ID,识别到授权用户时驱动舵机开门并给出提示,未授权时保持关闭。
示例程序先录入并保存人脸信息,再在识别阶段判断当前人脸是否匹配。匹配成功时控制舵机打开门锁;未匹配时保持关闭或提示警报。
运行程序与演示效果
识别主人面孔时,舵机转动模拟开门;识别失败时保持关闭。
演示操作:
-
让已录入的主人面孔进入摄像头画面。
-
观察门锁舵机是否执行开锁动作。
-
再让未录入人员进入摄像头画面。
-
观察屏幕提示和报警反馈。
基于时序模式识别的魔法棒
项目简介
学生挥动 K10 做出不同手势轨迹,例如三角形或方形。系统识别手势后控制小灯、播放音乐或控制风扇,并在屏幕显示不同图片。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控与运动数据采集 |
| TF卡和读卡器 | 1 | 存储素材 |
| 风扇模块 | 1 | 输出动作 |
| LED灯 | 1 | 输出提示 |
软件版本与扩展库加载
-
软件与模式:Mind+ v2,模型训练与上传模式。
-
需要的扩展:行空板K10、时序模式识别。
硬件连接
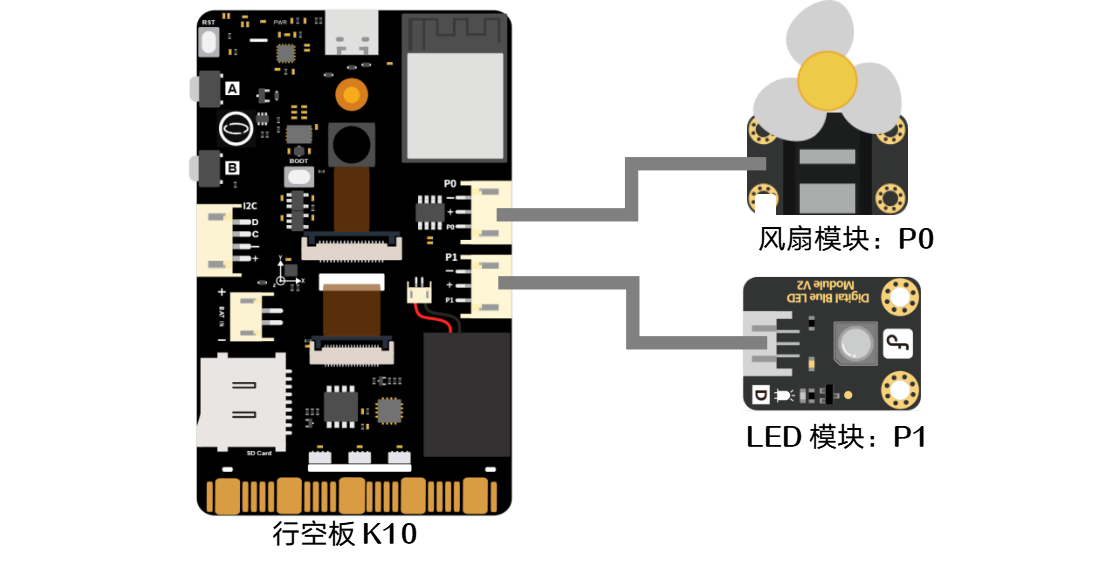
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 直流电机风扇 | G/V/S | 行空板K10 P0 | 白色连接线连接 | 确认线序 |
| LED模块 | G/V/S | 行空板K10 P1 | 白色连接线连接 | 确认线序 |
| 行空板K10 | USB | 电脑 | USB数据线连接 | 用于上传程序和调试 |
程序示例
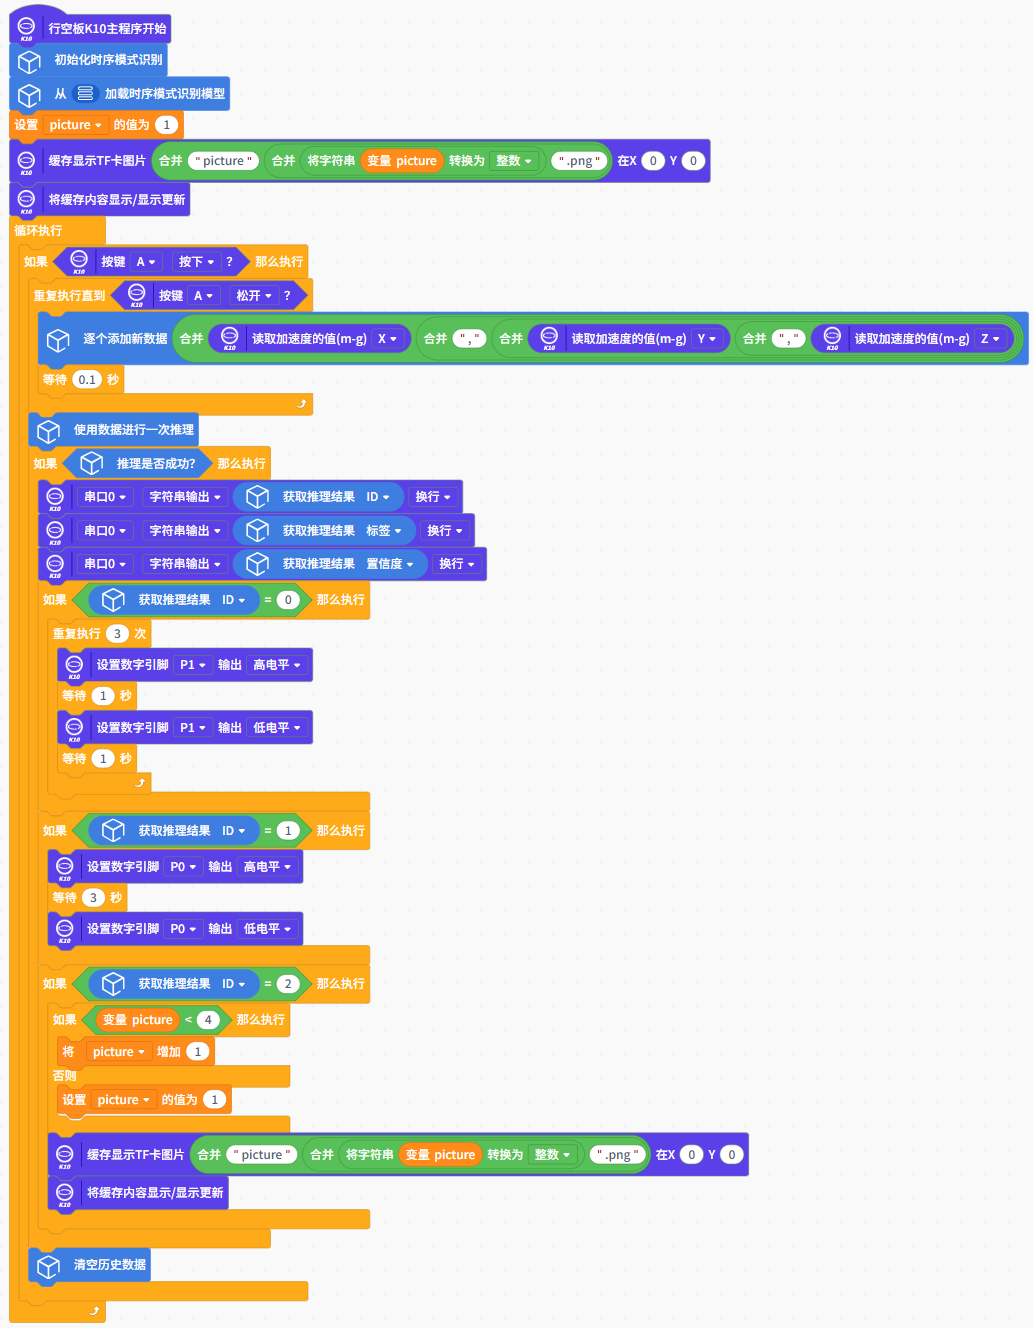
程序采集三轴加速度完成手势推理模型训练,再根据分类ID控制LED、风扇或屏幕图片显示。
模型训练方法参考:https://mindplus.dfrobot.com.cn/mp2/AITools/Detailed_explanation/time_series_recognition/quick_experience/quick-experience/
注意:模型导出完成后,在“校验”部分及时断开设备连接,避免后续设备连接时出现串口占用。
示例程序读取 K10 运动数据并匹配手势模型。识别不同手势后执行不同动作,例如点亮 LED、播放音乐或启动风扇。
运行程序与演示效果
挥动不同手势时,K10 显示对应图片,并控制不同执行器动作。
演示操作:
-
按预设方式挥动 K10,例如画三角形或方形。
-
更换不同挥动轨迹进行识别。
-
观察屏幕图片、LED 状态、风扇动作。
注意:由于训练姿势不同可能出现的识别效果也不同,训练的数据文件和模型如下:
手势模型训练.mpmodel
手势模型训练.zip
基于物体识别的流浪动物喂食机
项目简介
系统使用 HUSKYLENS PRO学习并识别流浪猫狗。识别到目标动物后,控制舵机模拟投喂机构发放食物。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| HUSKYLENS PRO(按 SEN0305 资料编写) | 1 | 物体识别 |
| 舵机 | 1 | 模拟投喂机构 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、HuskyLens、舵机、扩展板。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
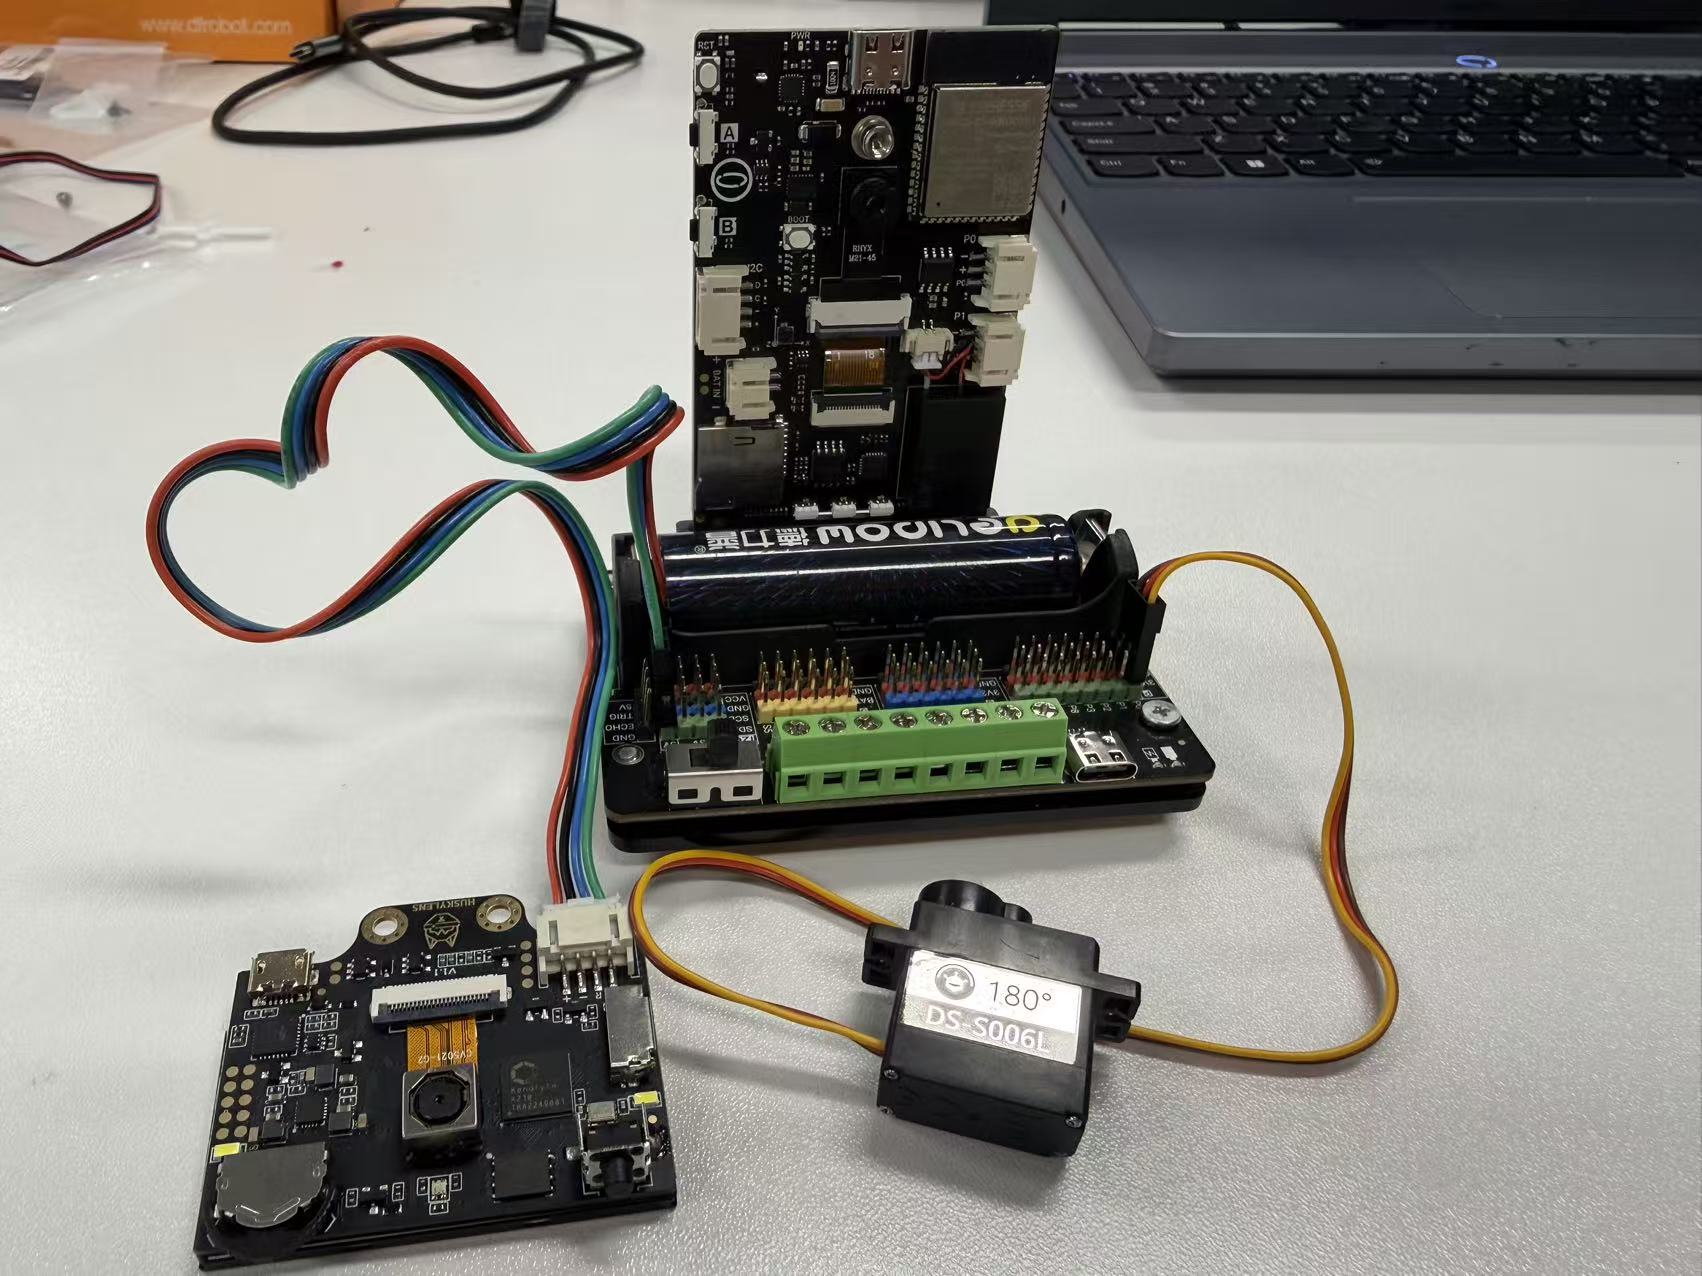
| HuskyLens | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 4Pin线方向要正确 |
| 舵机 | 信号/VCC/GND | 扩展板 P0 | 舵机线连接 | 注意信号线、电源线和地线方向 |
注意事项:
- HuskyLens通过4Pin连接线接入扩展板I2C接口,舵机按正确线序连接到扩展板P0口。
- 如果舵机无反应,检查P0接口、舵机线序、扩展板供电和程序接口设置是否一致。
程序示例
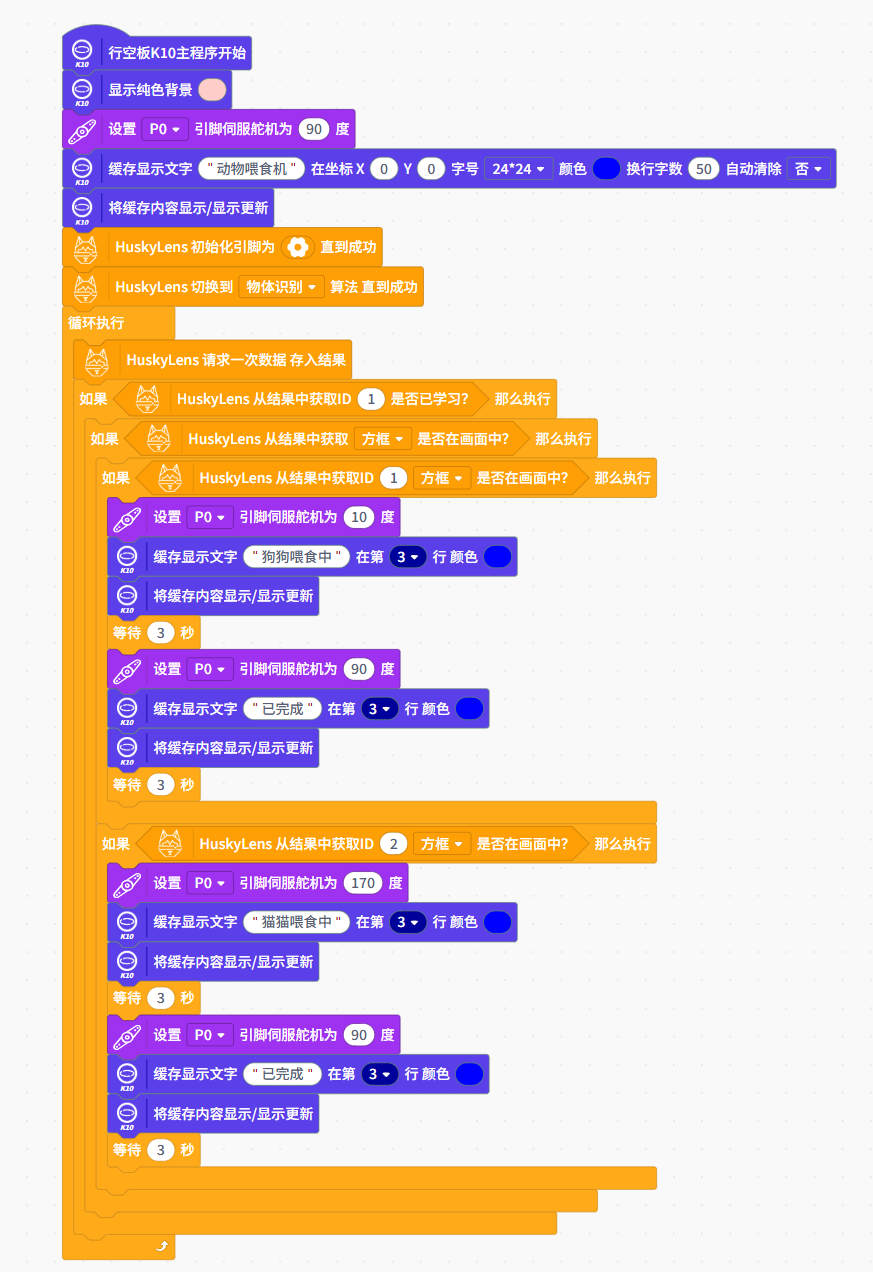
程序读取HuskyLens物体识别结果,区分猫和狗,并控制舵机打开对应投食口。
示例程序读取 HUSKYLENS PRO识别结果,判断是否识别到指定 ID。识别到目标后,控制舵机转动到投喂角度。
运行程序与演示效果
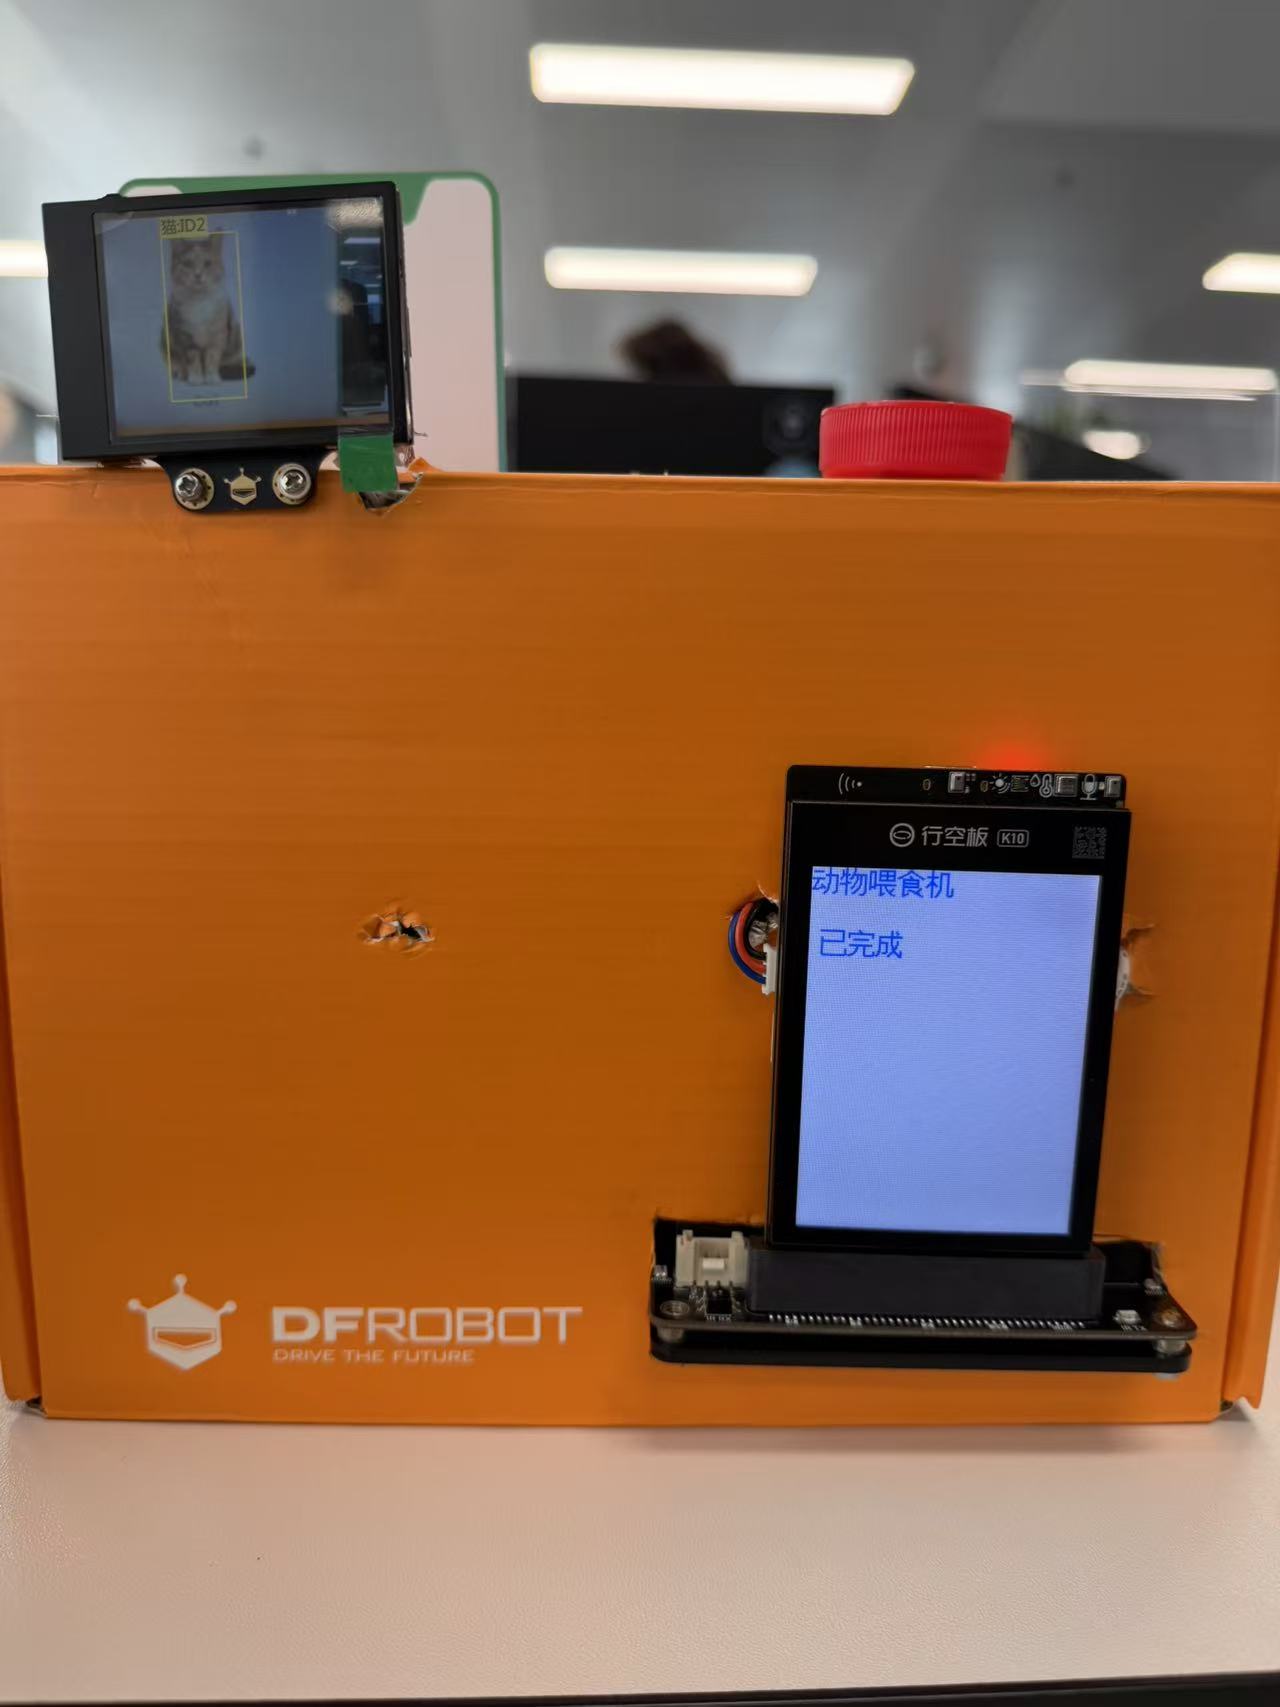
识别到目标动物时,舵机执行投喂动作。
演示操作:
-
将已学习的猫或狗图片/模型放到 HUSKYLENS PRO画面中(学习过程参考前面的Wiki内容)。
-
移开目标或换成非目标图片/模型。
-
观察 K10 屏幕识别结果和舵机投喂动作是否按条件触发。
基于物体跟踪的智能追光灯
项目简介
系统通过 HUSKYLENS PRO(按 SEN0305 资料编写)跟踪移动物体,并控制舵机带动传感器或灯光方向调整,实现追踪效果。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| HUSKYLENS PRO(按 SEN0305 资料编写) | 1 | 物体跟踪 |
| 舵机 | 1 | 方向控制 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、HuskyLens、舵机。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| HuskyLens | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 检查线序和通信模式 |
| 舵机 | 信号/VCC/GND | 扩展板舵机接口 | 舵机线连接 | 固定支架需牢固,转动时不能卡住 |
| 行空板K10/扩展板 | USB/供电 | 电脑/外部供电 | 用于上传程序和模块供电 | 确认扩展板供电稳定 |
注意事项:
- 检查行空板K10、扩展板、HuskyLens、舵机和连接线是否可用,舵机支架和连接件需牢固。
- 若舵机方向相反,应调整程序中的角度变化方向;若舵机抖动明显,应适当增大中心容差范围。
程序示例
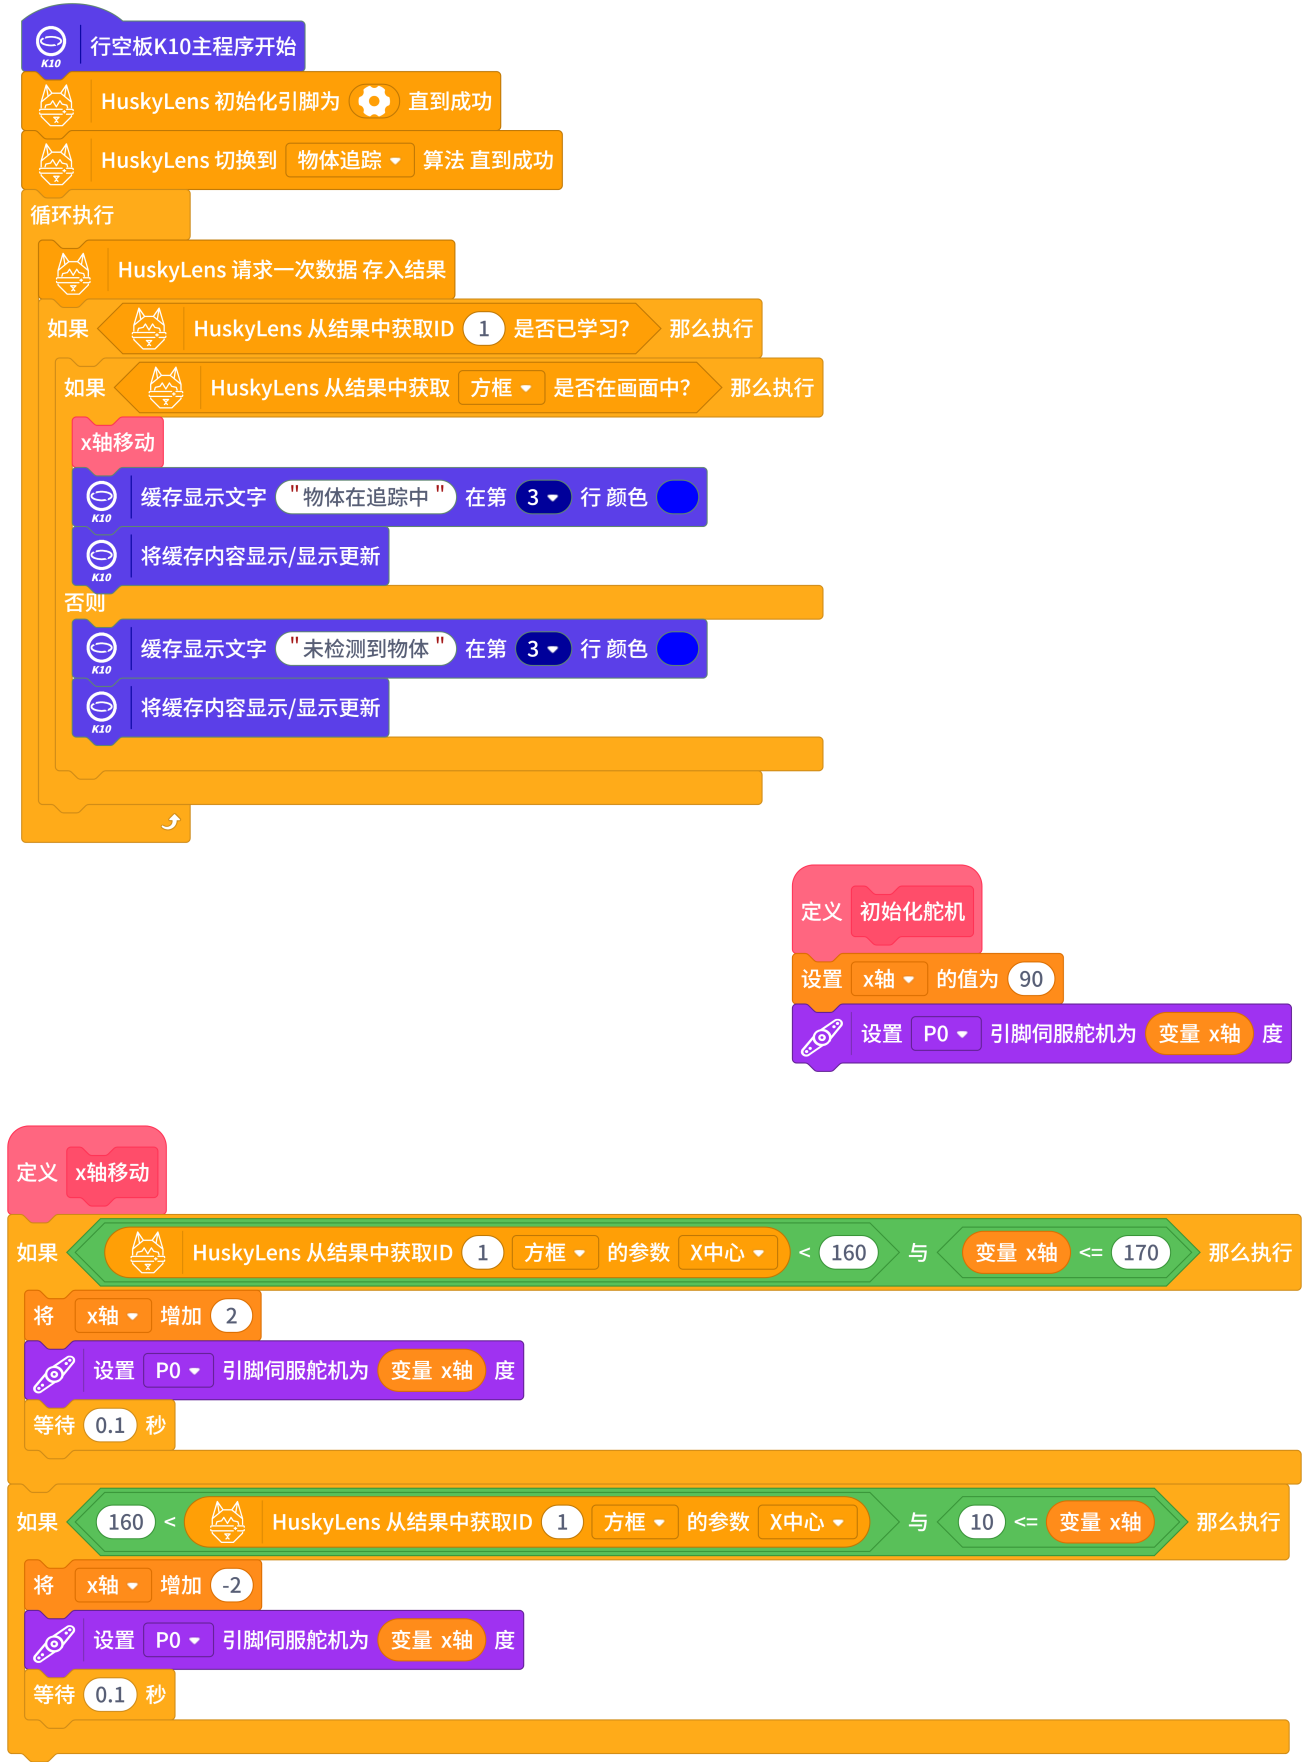
程序读取目标框中心位置,根据目标偏移量逐步调整舵机角度,使摄像头持续跟随目标。
示例程序读取目标横向位置,当目标偏左或偏右时控制舵机调整角度。
运行程序与演示效果
目标移动时,舵机跟随目标方向转动。
演示操作:
- 将已设定的跟踪目标放入 HUSKYLENS PRO画面(学习设定参考 HUSKYLENS的Wiki描述)。
- 缓慢向左、向右移动目标物。
- 观察舵机是否带动灯光或摄像头方向跟随目标变化。
基于多图像识别联动的图书借阅系统
项目简介
系统结合 HUSKYLENS PRO的人脸识别和二维码识别功能,识别借阅人和图书二维码,记录借阅关系。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| HUSKYLENS PRO | 1 | 人脸识别与二维码识别 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、HuskyLens、扩展板。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| HuskyLens AI视觉传感器 | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 作为系统视觉输入设备 |
| 行空板K10 | 金手指/USB | 扩展板/电脑 | 插入扩展板并用Type-C上传程序 | 确认端口选择正确 |
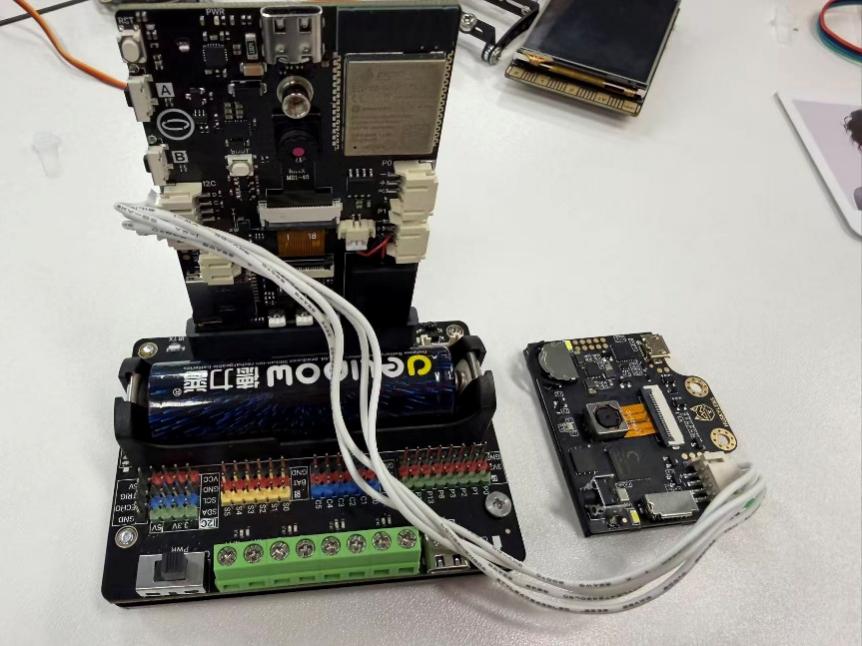
注意事项:
- HuskyLens摄像头通过4Pin连接线连接到扩展板I2C接口。
程序示例
程序先识别人脸确认用户,再识别图书二维码,并根据状态变量切换借出与归还结果。
示例程序按步骤读取人脸 ID 和二维码内容,并将两者组合为借阅记录。
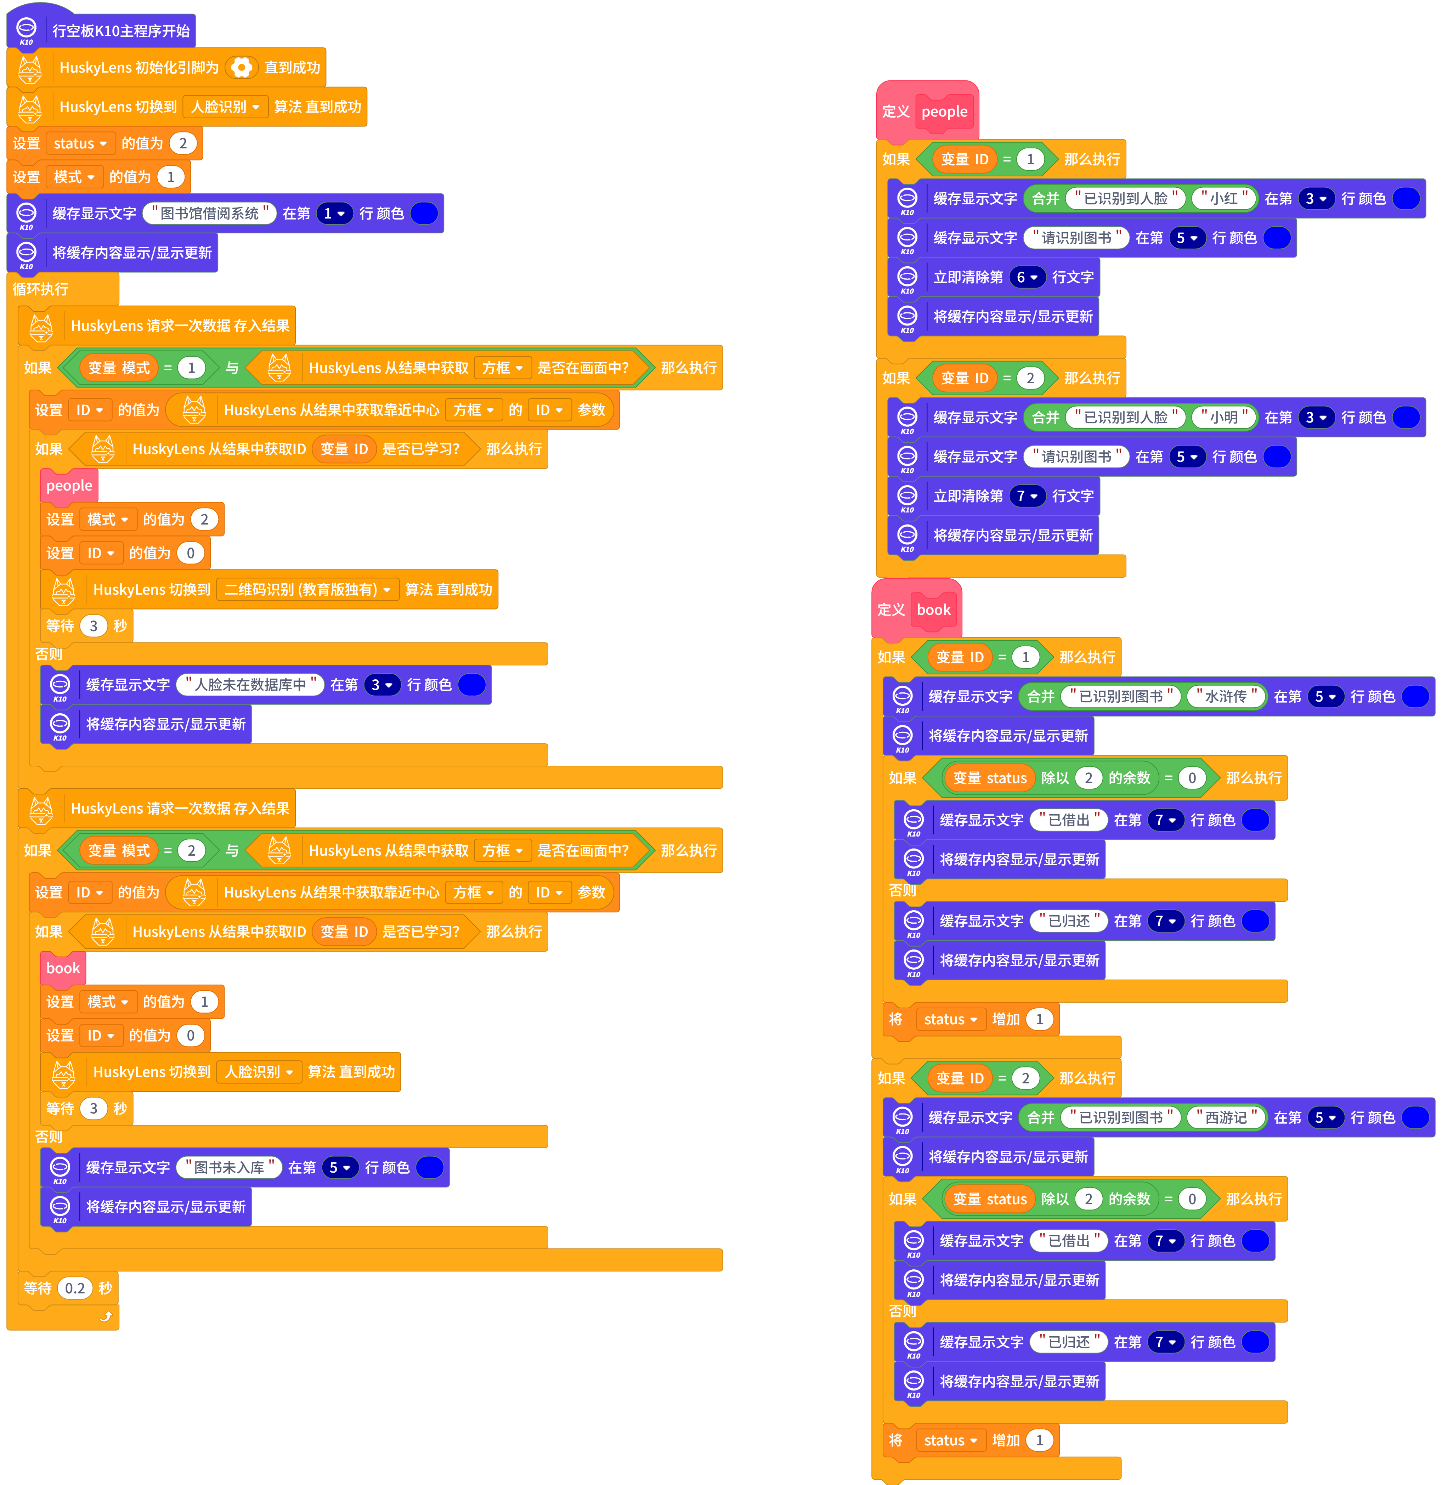
运行程序与演示效果
识别成功后,屏幕显示借阅人和图书名称。
演示操作:
-
让已录入的人脸进入 HUSKYLENS PRO画面(录入过程参考 HUSKYLENS的Wiki描述)。
-
将图书二维码放到摄像头前进行识别。
-
更换不同借阅人或不同图书二维码。
-
观察屏幕是否显示对应借阅人和图书信息。
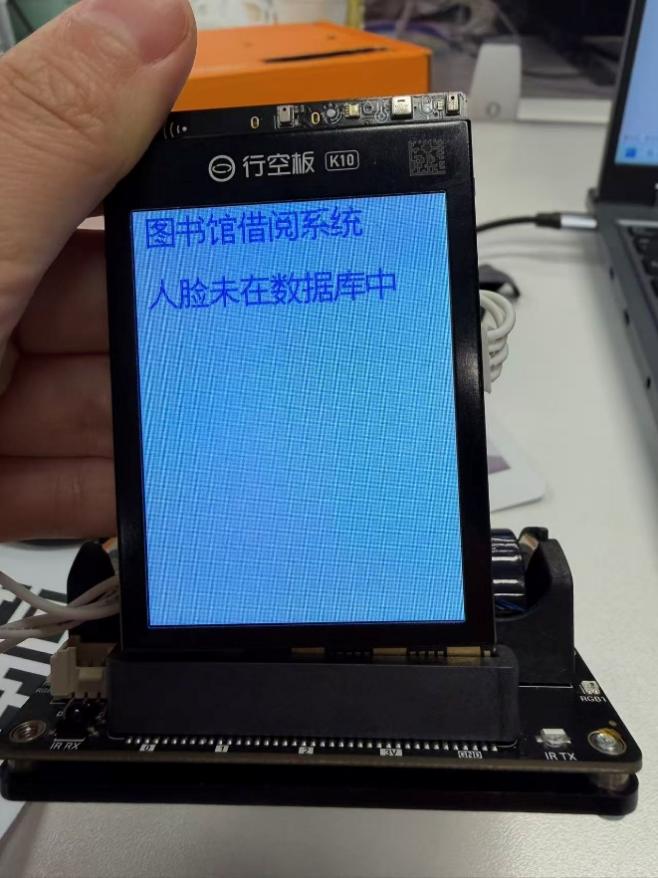
红外遥控小车
项目简介
系统读取 21 键遥控器按键值,控制小车前进、后退、左转和右转。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| DFR1216 扩展板 | 1 | 电机和红外接口 |
| 红外接收模块 | 1 | 遥控输入 |
| 21键遥控器 | 1 | 控制输入 |
| miniQ 车体 | 1 | 小车平台 |
miniQ 车体组装下载:小车车架组装教程.pdf
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、扩展板、红外接收模块。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 红外接收模块 | G/V/S | 扩展板 P0 | 3Pin连接线连接 | 接收头朝向遥控器 |
| 左右直流电机 | 电机线 | 扩展板 M1、M4 | 红线接 +,黑线接 - | 根据实际方向调试电机接线 |
| 行空板K10 | 金手指/USB | 扩展板/电脑 | 插入扩展板并用Type-C上传程序 | 整理线材,避免卷入车轮 |
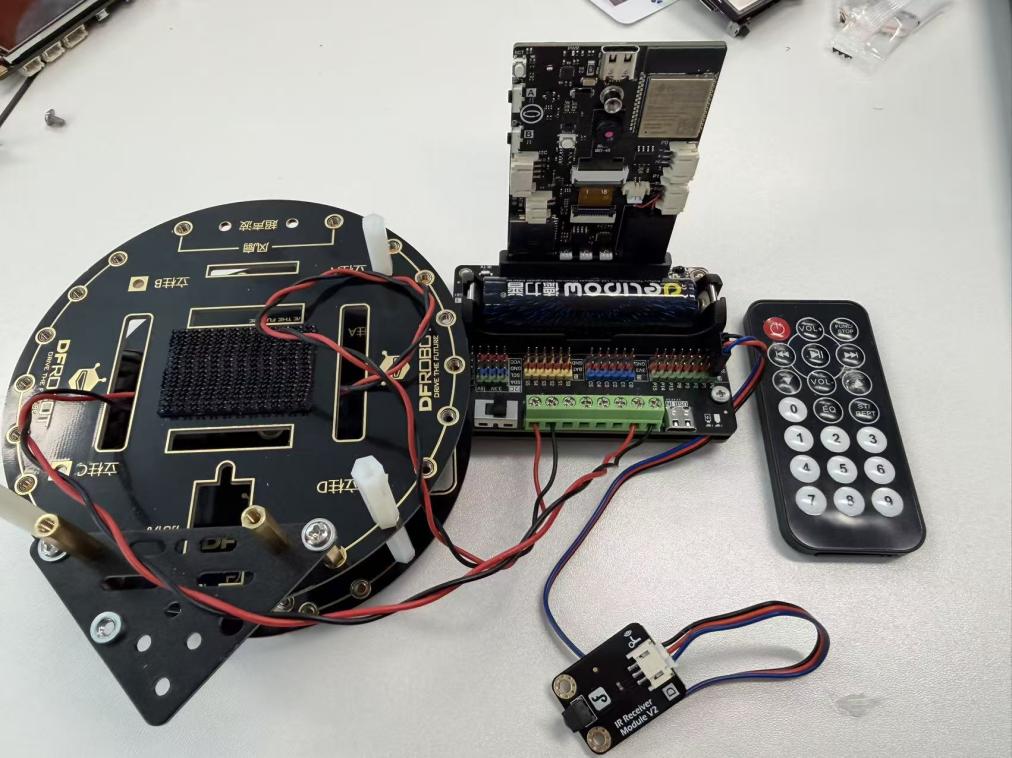
注意事项:
- K10插入扩展板,两个直流电机分别连接到M1和M4(红+,黑-),红外接收模块连接到P0接口。
- 固定扩展板和红外模块线,避免线材卷入车轮;红外接收模块应固定在车头并朝向遥控器。
程序示例
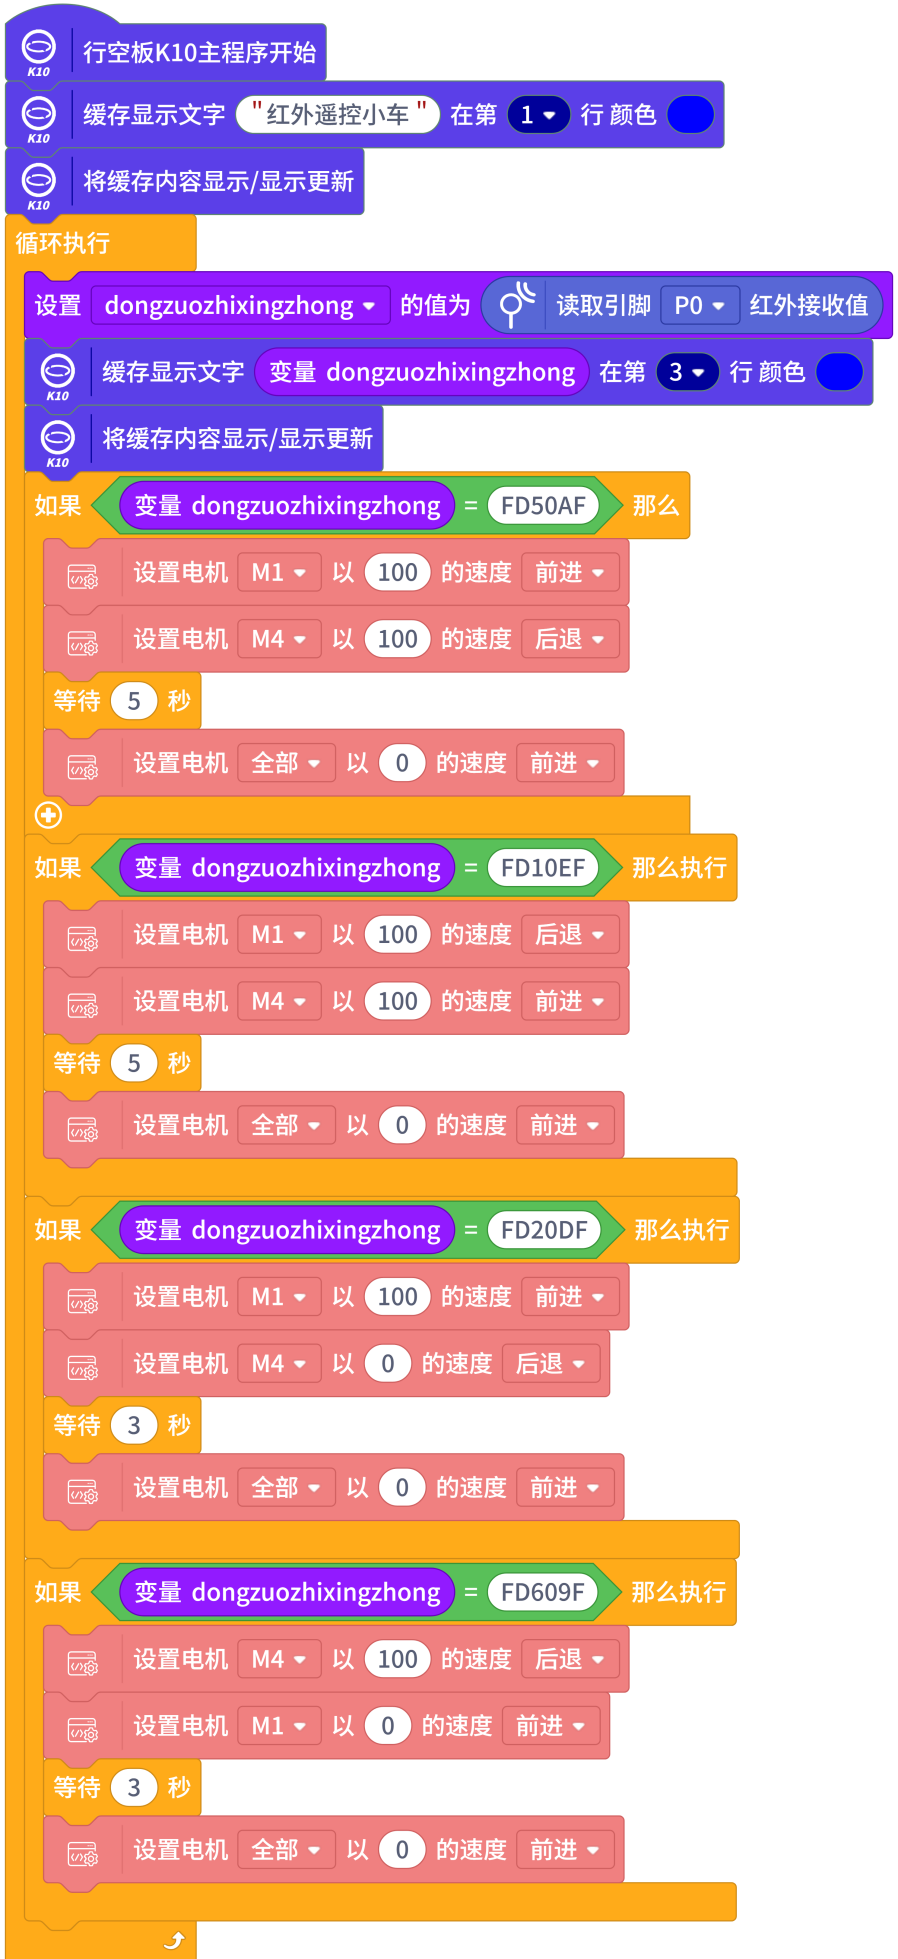
程序读取红外遥控键值,将不同按键映射为前进、后退、左转、右转和停止。
示例程序读取红外按键值,并根据按键控制左右电机速度和方向。
运行程序与演示效果
按下遥控器方向键时,小车完成对应运动。
演示操作:
-
将小车放在空旷平整区域。
-
按下遥控器前进、后退、左转、右转按键。
-
观察小车动作是否与按键方向一致。
-
按下停止键或松开按键,观察小车是否停止。
基于视觉巡线的自动巡逻机器人
项目简介
系统使用 HUSKYLENS PRO视觉巡线功能识别地面线路,K10 根据巡线结果控制小车自动行驶。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| HUSKYLENS PRO | 1 | 视觉巡线 |
| DFR1216 扩展板 | 1 | 电机接口 |
| miniQ 车体 | 1 | 小车平台 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、HuskyLens、扩展板。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| HuskyLens | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 镜头朝向地面线条 |
| 左右直流电机 | 电机线 | 扩展板 M1、M2 | 电机线连接 | 调试时先让小车轮子悬空确认方向 |
| 行空板K10 | 金手指 | 扩展板 | 垂直插入扩展板 | 固定后整理电机线和4Pin线 |
注意事项:
- K10垂直插入扩展板,HuskyLens通过4Pin线连接到I2C接口,两个电机接到扩展板M1和M2。
- HuskyLens镜头朝向地面线条;整理电机线和4Pin连接线,避免线材影响车轮转动。
程序示例
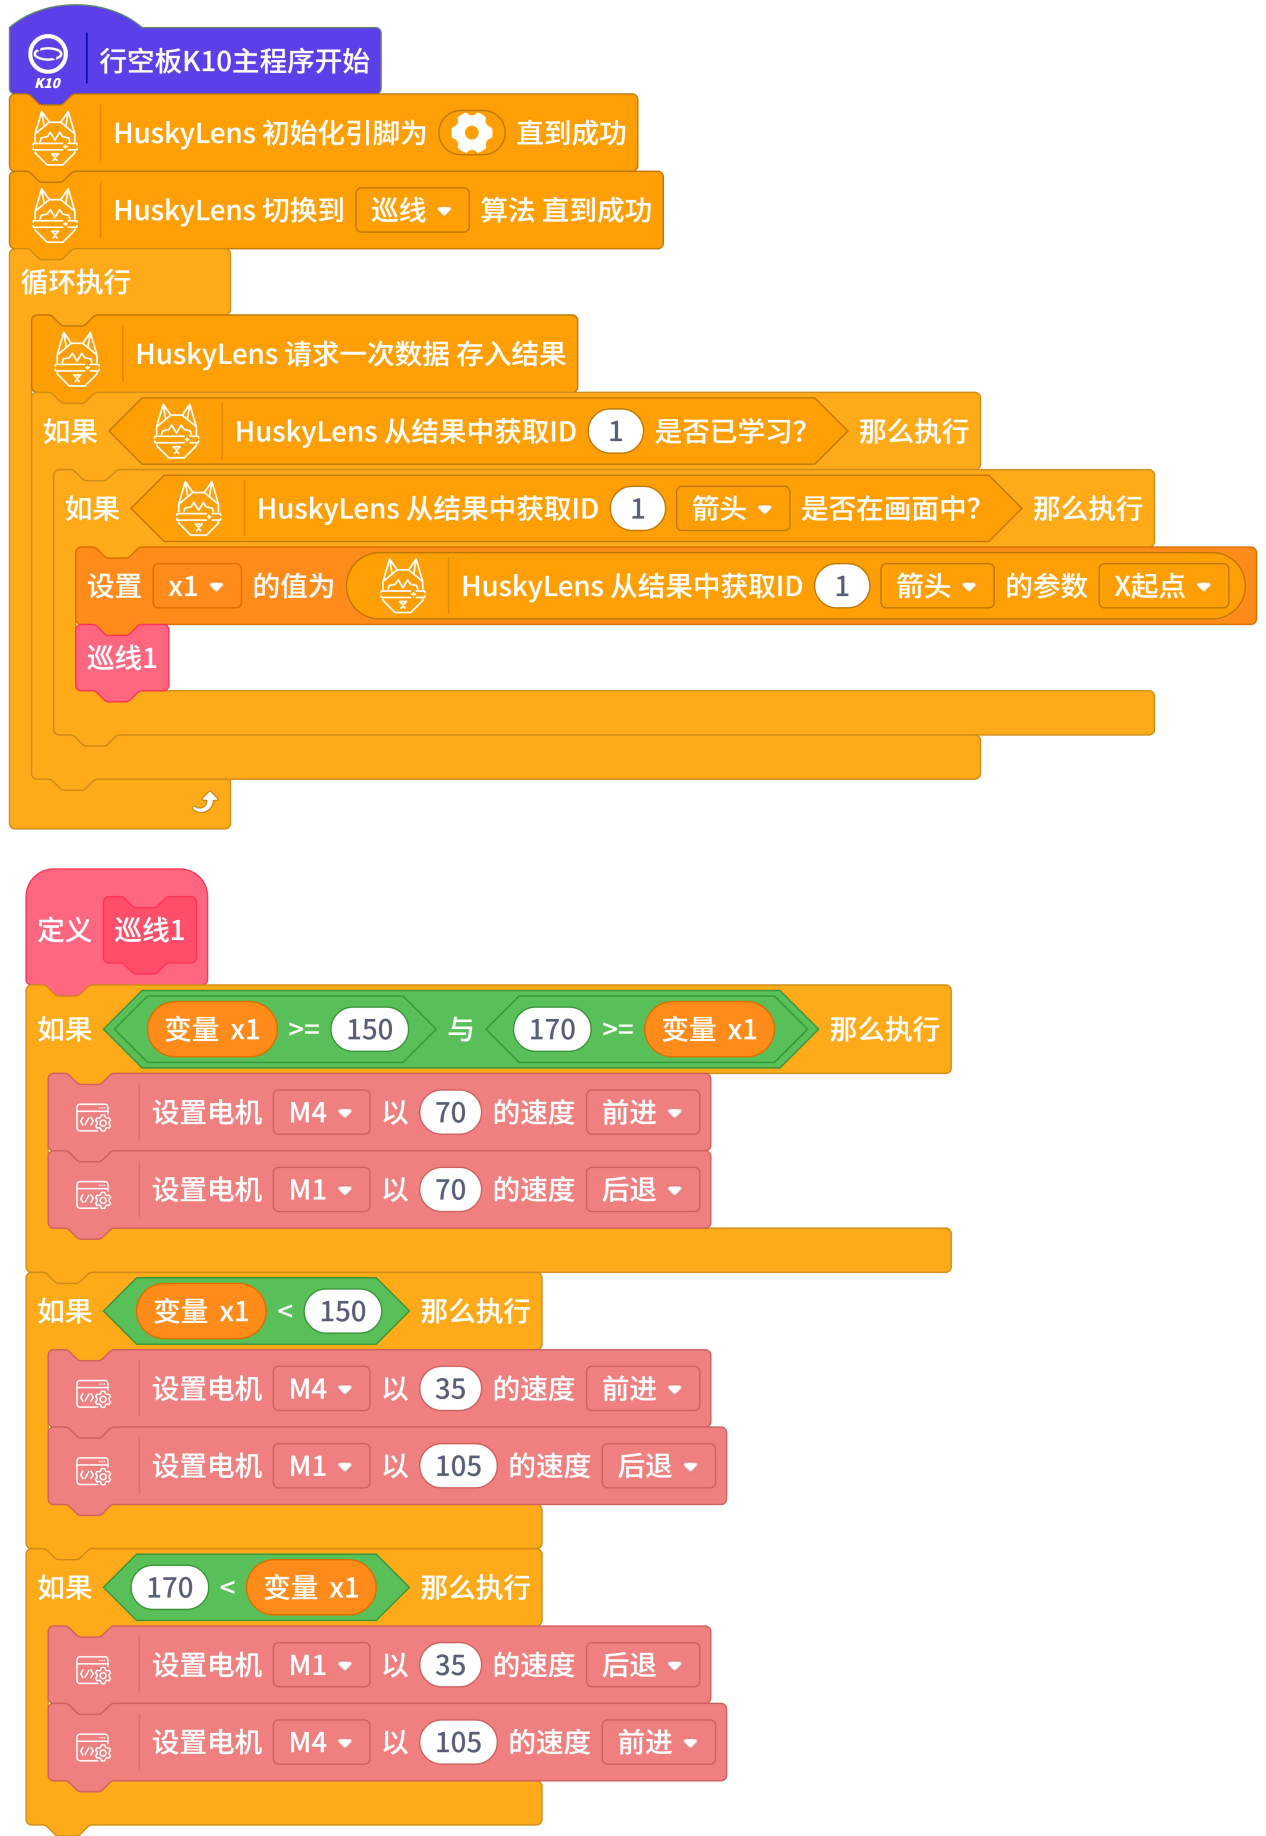
程序读取HuskyLens巡线箭头位置,根据线条偏移量分别调整左右电机速度。
示例程序读取巡线结果,若线路偏左则调整右侧电机,若线路偏右则调整左侧电机,使小车沿线行驶。
运行程序与演示效果
小车可沿黑线或指定线路自动行驶。
演示操作:
-
将小车放到巡线轨迹起点。
-
启动程序后观察小车是否沿线前进。
-
在弯道处观察小车是否能根据线路方向自动调整。
-
小车偏离线路时,观察屏幕或小车状态提示。
桌面跟踪机器人
项目简介
系统使用 AI 视觉人脸跟踪模块进行人脸跟踪,控制桌面小车自动跟随目标。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板K10 | 1 | 主控 |
| AI视觉传感器 | 1 | 人脸跟踪 |
| DFR1216 扩展板 | 1 | 电机接口 |
| miniQ 车体 | 1 | 小车平台 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、AI视觉手势/人脸跟踪传感器、扩展板。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
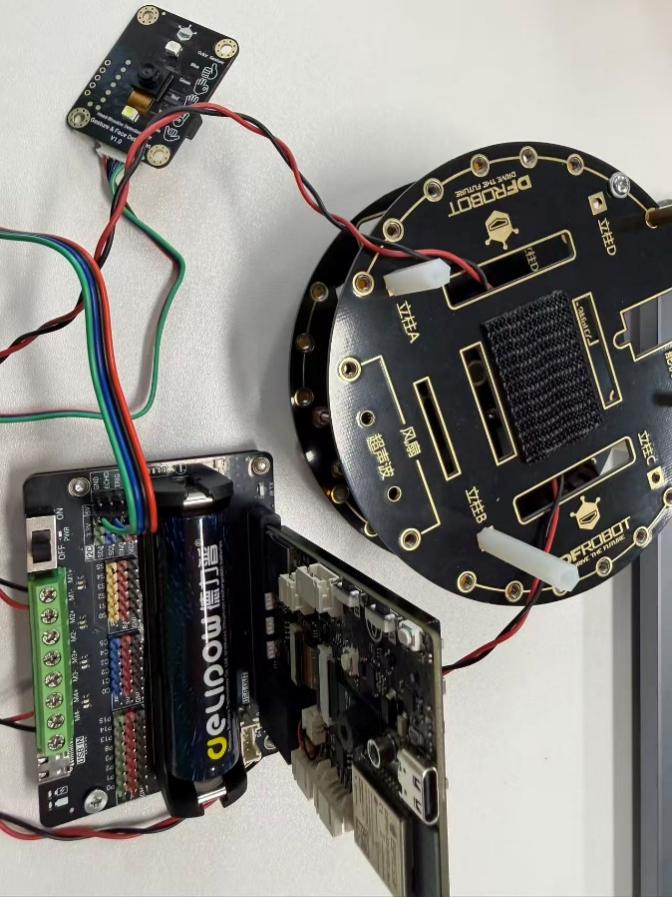
| AI视觉手势/人脸检测传感器 | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 传感器朝向机器人前方 |
| 左右直流电机 | 电机线 | 扩展板 M1、M2 | 电机线连接 | 先抬起车轮确认电机方向 |
| 行空板K10 | 金手指 | 扩展板 | 屏幕朝外垂直插入 | 固定后整理4Pin线和电机线 |
注意事项:
- K10以屏幕朝外方向垂直插入扩展板;AI视觉传感器通过4Pin线接入I2C;左右电机分别接到M1、M2。
- 接线完成后先不要让小车直接在桌面跑动,应先抬起车轮确认电机方向。
程序示例
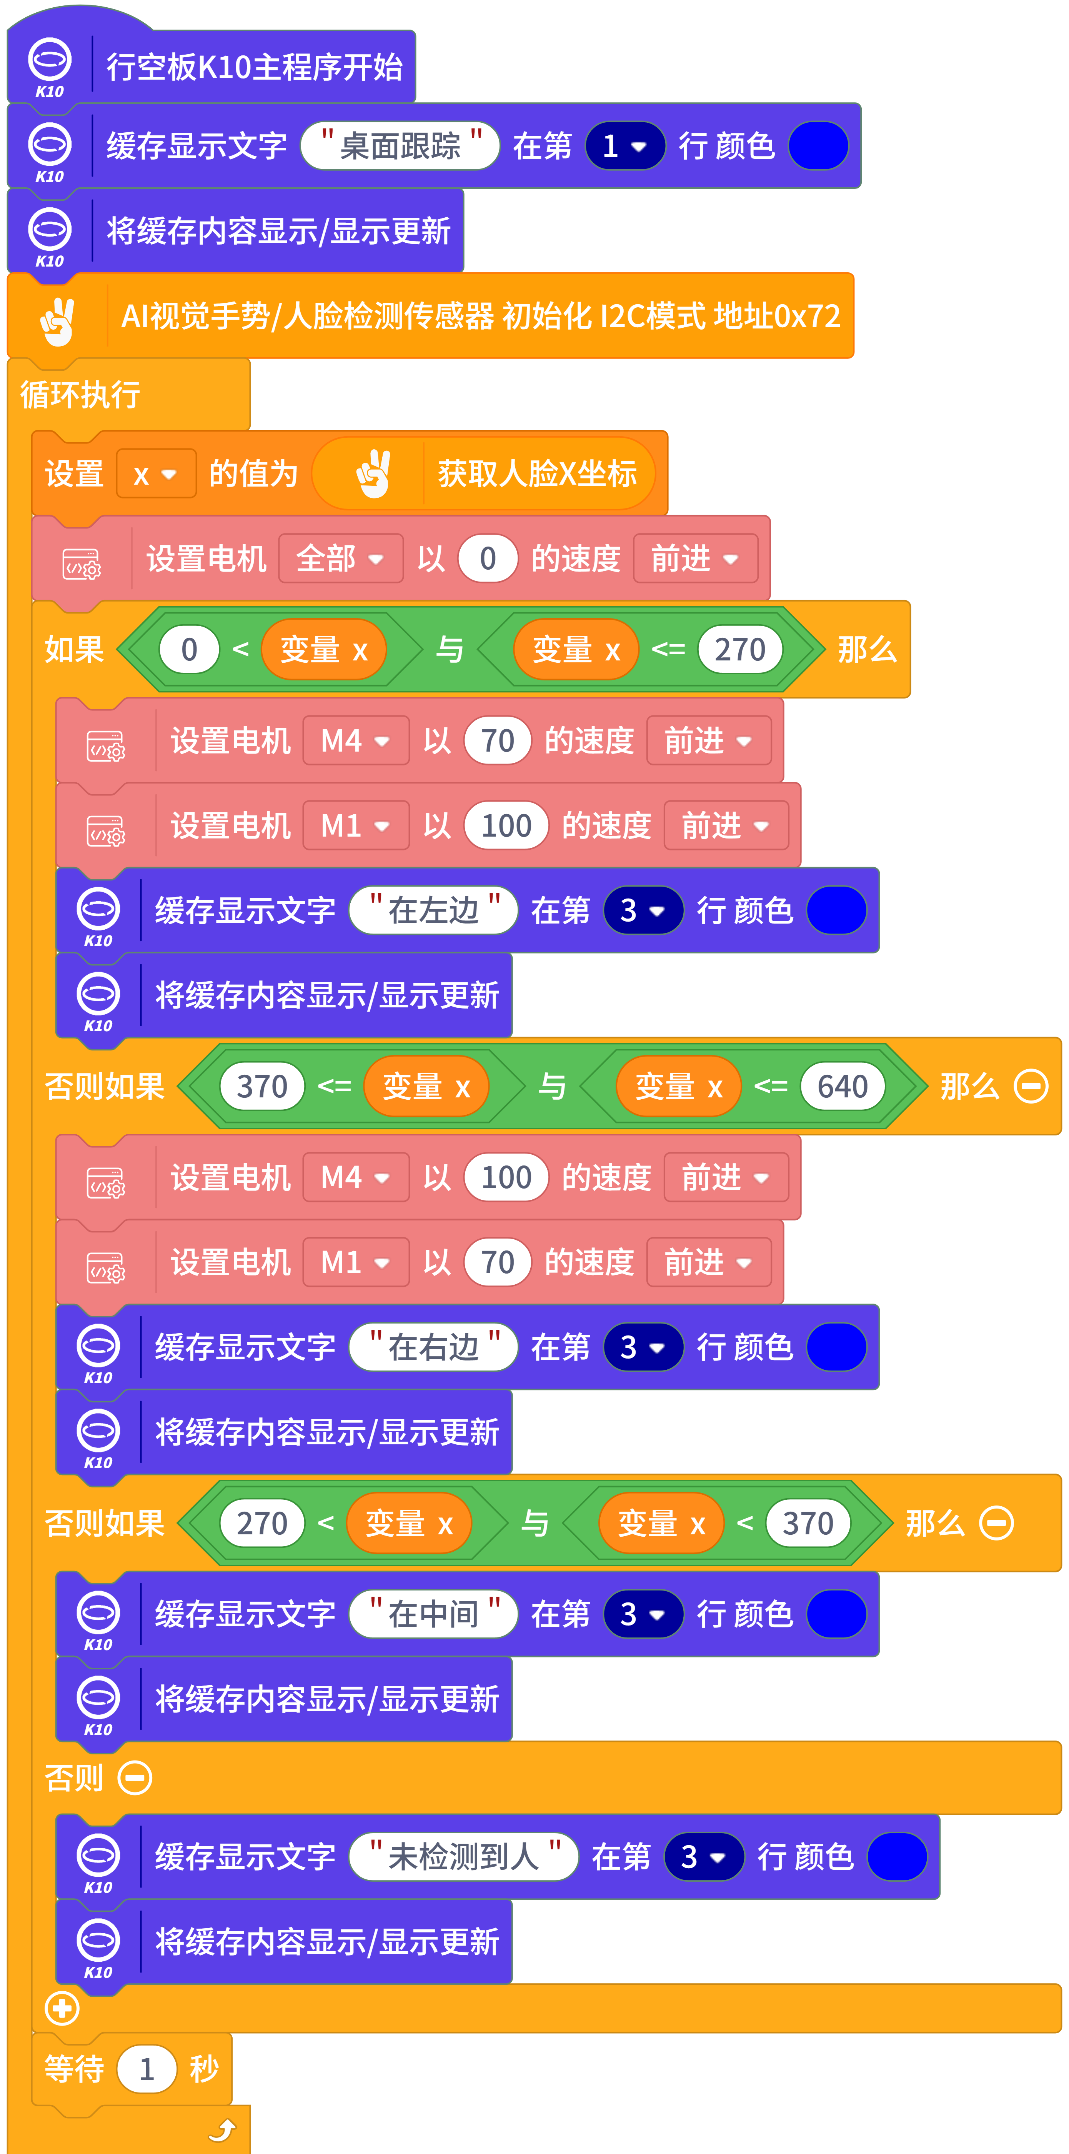
程序读取人脸横坐标,根据人脸位于画面左、中、右的位置调整小车运动方向。
示例程序读取人脸位置,并根据目标在画面中的位置控制小车跟随。
运行程序与演示效果
识别到人脸后,小车根据目标位置移动或转向。
演示操作:
-
让人脸进入视觉传感器画面中央。
-
缓慢向左、向右或前后移动。
-
观察小车是否根据人脸位置调整移动方向。
-
人脸离开画面时,观察小车是否停止或提示目标丢失。
基于物体分类的自动搬运小车
项目简介
小车通过 HUSKYLENS PRO识别不同物体类别,根据识别结果执行搬运任务,将物体移动到指定区域。该案例面向比赛中的“视觉识别 + 移动机器人 + 执行控制”综合任务,适合作为入门版套件中难度较高的收尾项目。
器材准备
| 器材 | 数量 | 用途 |
|---|---|---|
| 行空板K10 | 1 | 主控、屏幕显示和程序运行 |
| HUSKYLENS PRO | 1 | 物体识别 |
| 小车车架和电机 | 1套 | 移动平台 |
| DFR1216 扩展板 | 1 | 连接电机、传感器和舵机接口 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2,上传模式,图形化编程。
- 需要的扩展:行空板K10、HuskyLens、扩展板、舵机。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 左右直流电机 | 电机线 | 扩展板 M1、M4 | 电机线连接 | 小车方向异常时优先检查M1、M4接线极性 |
| 机械爪舵机 | 信号/VCC/GND | 扩展板 S0 | 舵机线连接 | 先单独测试机械爪开合角度 |
| HuskyLens | 通信接口 | 扩展板 IIC/I2C | 连接到扩展板对应通信接口 | 实际接线需与所用扩展板保持一致 |
| 18650锂电池 | 电池座 | 扩展板供电 | 外接供电 | 检查电量是否充足 |
注意事项:
- 左右电机分别接入扩展板M1、M4,机械爪舵机接入S0,HuskyLens连接到扩展板对应通信接口。
- 完整测试前先架空小车,测试前进、后退、左转和右转,确认M1、M4电机方向正确。
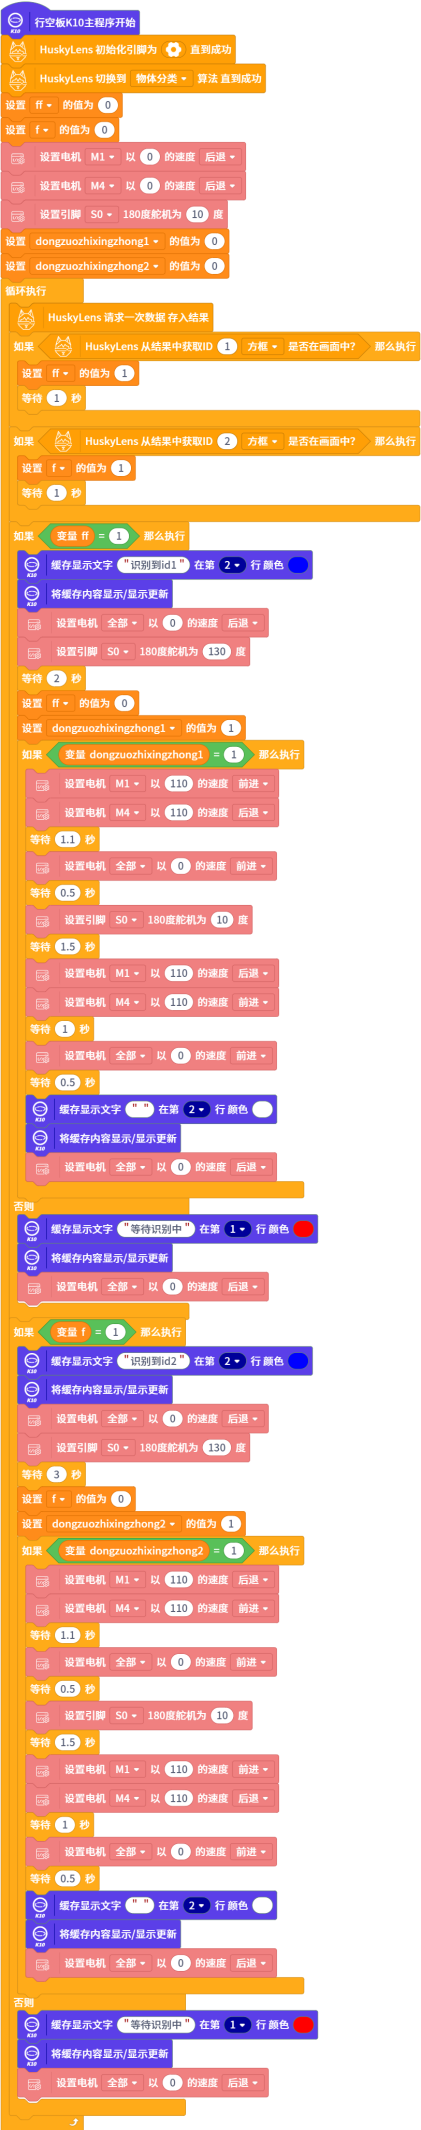
程序示例
程序读取物体分类ID,控制小车移动和舵机动作,将不同类别物品搬运到指定位置。
-
读取 HUSKYLENS PRO识别结果。
-
判断识别到的物体 ID。
-
根据 ID 控制小车前进、转向、停止或执行搬运动作。
-
在 K10 屏幕显示当前识别类别和执行状态。
运行程序与演示效果
小车识别到指定物体后,能够按照预设规则移动到对应区域;识别失败或目标不明确时,小车停止并在屏幕提示当前状态。
演示操作:
-
将已学习的物体放到小车识别区域(学习设定参考 HUSKYLENS的Wiki描述)。
-
更换不同类别的物体进行识别。
-
观察 K10 屏幕上的识别类别和执行状态。
-
观察小车是否按照对应类别移动到目标区域。